Ros2 学习一:环境搭建
·
ros2是机器人操作系统。按我的理解,ros2是运行在操作系统(win/unbuntu)上的机器人服务管理管理应用。
1 Ros2 安装
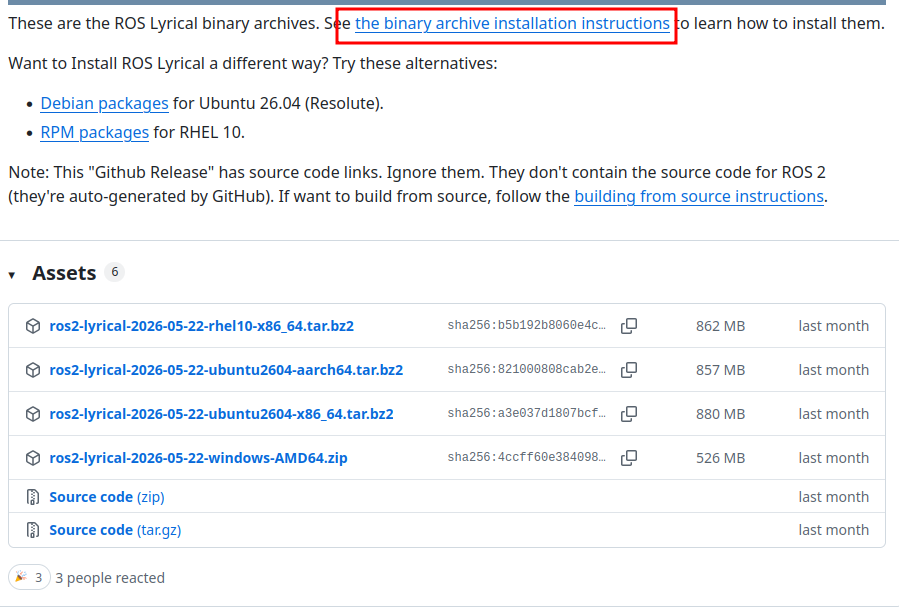
1.1 进入ros2的github网站,选择对应的版本。
https://github.com/ros2/ros2/releases
1.2 进入安装说明文档。
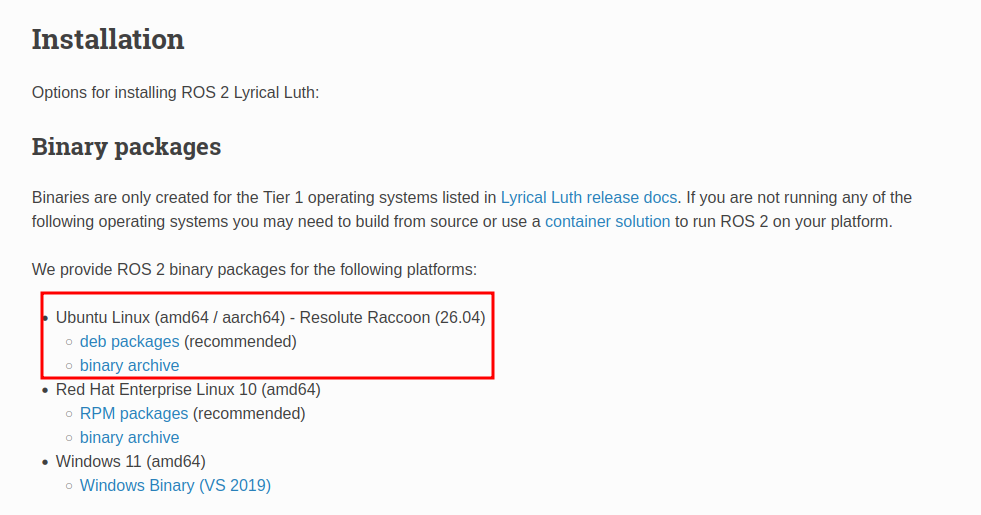
坑:尽量从github上进入安装说明,不然很容易安装最新版本或者安装不上,特别是windows系统安装命令不同版本差异很大。
1.3 按照说明文档依次执行命令即可
2 Ros2 小乌龟demo跑起来
ros2安装完成后会自带一些案例,先按照官网提供的命令测试ROS2效果。
Ros2使用的是发布/订阅的模式进行消息通信。
启动一个终端执行发布消息:
ros2 run demo_nodes_cpp talker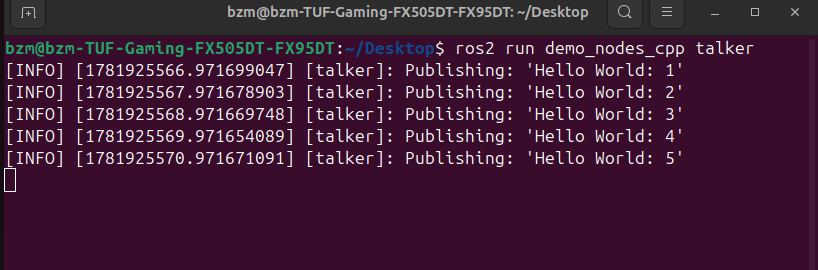
启动另一个终端执行订阅消息:
ros2 run demo_nodes_py listener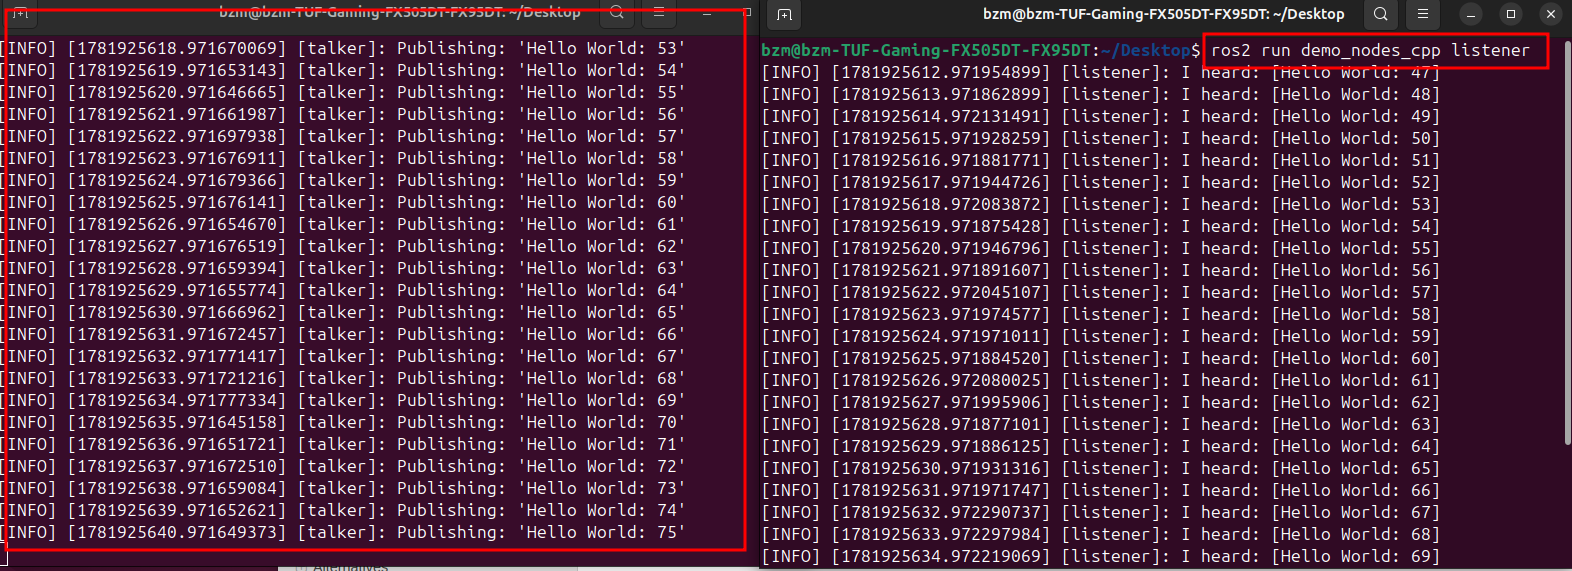

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 3
 0
- 0


 已为社区贡献1条内容

所有评论(0)