DJI PSDK 的使用教程
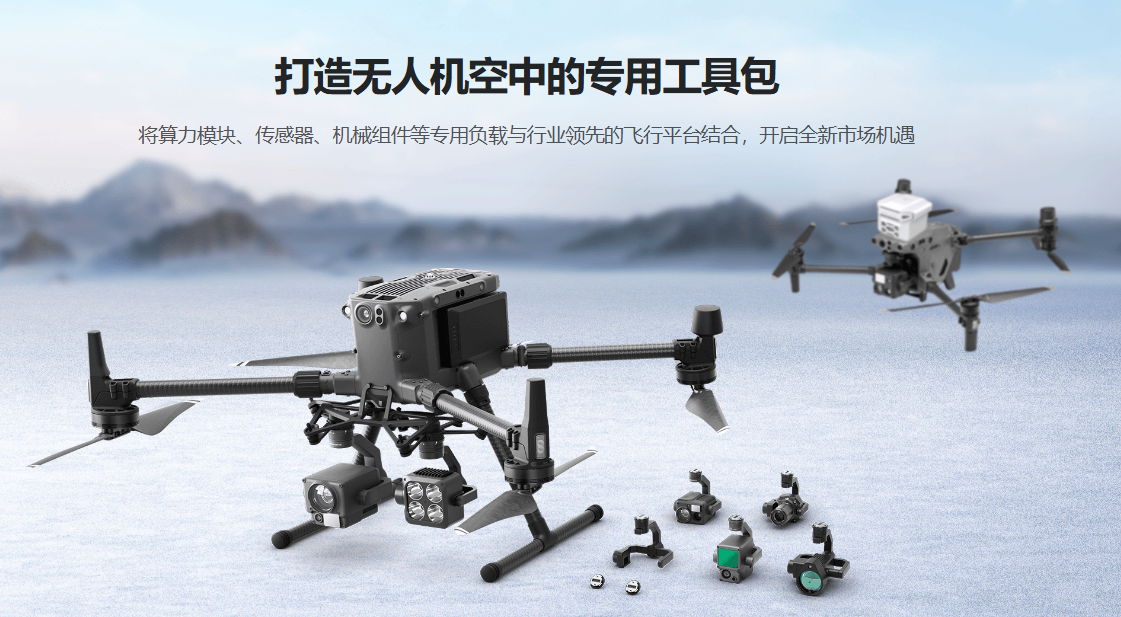
1. PSDK 基础概念与定位
1.1 什么是 PSDK
大疆负载软件开发套件(Payload SDK,负载端开发)是大疆为开发者提供的一套开发工具,用于在无人机上开发并集成自定义负载设备(如传感器、摄像头、机械臂等)。与 OSDK(Onboard SDK,机载端开发)和 MSDK(Mobile SDK,移动端开发)相比,PSDK 更侧重于硬件层面的深度集成。
- 适用平台:Linux、RTOS(Real-Time Operating System,实时操作系统)
- 硬件载体:通过以下接口连接无人机,配合开发板(如 Raspberry Pi、STM32)运行负载程序:
- X-Port —— 通用转接件
- SkyPort —— SkyPort 转接件(常用于行业机)
- Extension Port —— 扩展接口(部分机型)
- 开发语言:C/C++
对比:OSDK(Onboard SDK)跑在飞控上,MSDK(Mobile SDK)跑在手机/Pilot App 端,PSDK 跑在自研负载设备上,负责与飞控、遥控器、App 之间通信。
1.2 PSDK 架构简介
┌─────────────────────────────────────────────────┐
│ ③ 应用层 (application)  你的业务逻辑              │
│    main.c + module_sample/*.c                   │
├─────────────────────────────────────────────────┤
│ ② 移植层 (HAL / OSAL)  让 SDK 跑在你这台机器      │
│    hal/hal_usb_bulk.c    osal/osal_*.c          │
│    你负责提供:串口/USB收发、线程、文件、日志      │
├─────────────────────────────────────────────────┤
│ ① SDK 核心库 (psdk_lib)  大疆编译好的静态库       │
│    libpayloadsdk.a + include/ 头文件            │
│    你只管调用它的 API                            │
└─────────────────────────────────────────────────┘
2. Linux 开发环境搭建
本章基于 Raspberry Pi + Linux 环境进行配置,参照 DJI 官方快速入门文档进行操作。
2.1 硬件准备
- 开发板:Raspberry Pi 4B(或 3B+,推荐 4GB 内存以上版本)
- 连接配件:SkyPort V2 或 X-Port 适配板
- 网络连接:同轴电缆、UART 串口线或依赖联网方式
- 存储卡:至少 32GB 的 TF 卡(刷写系统后剩余空间用于编译调试)
2.2 Linux 系统配置
- 刷写系统:使用 Raspberry Pi Imager 刷入 Raspberry Pi OS(推荐基于 Debian 的 Lite 版本)
- 初始化设置:
# 启动后更新软件源并升级系统 sudo apt update && sudo apt upgrade -y # 安装必要工具链 sudo apt install -y build-essential cmake git wget - 启用串口通信:编辑
/boot/config.txt,使能 UART 接口 - 网络配置:确保开发板与调试 PC 在同一网段,便于后续文件传输和远程调试
2.3 交叉编译工具链(可选)
若在 PC 端编译并将可执行文件传输到树莓派运行,需安装交叉编译工具链(如 arm-linux-gnueabihf-gcc)。本地编译则直接在树莓派上完成,省去交叉编译步骤。
3. PSDK 快速上手:官方 Demo 运行
3.1 下载 PSDK 源码
- 注册 DJI 开发者账号并创建应用,获取 App ID 和 App Key
- 从 DJI Developer 下载中心 下载 PSDK 最新版本
- 将源码包传输至树莓派并解压:
unzip Payload-SDK-*.zip
cd Payload-SDK
3.2 配置并编译 Demo
- 修改
samples/sample_c/platform/linux/raspberry_pi/application/dji_sdk_app_info.h,填入 App ID 与 App Key - 根据硬件连接方式选择通信接口(如 UART),在配置文件中指定串口设备名(
/dev/ttyAMA0等) - 编译:
mkdir build && cd build
cmake ..
make -j4
3.3 连接无人机并运行
- 将树莓派通过 SkyPort / X-Port 连接至无人机,上电启动
- 运行编译好的 demo 可执行文件,通过日志确认 PSDK 初始化、飞控连接和订阅数据功能正常工作
4. RTOS 与 HAL 抽象层移植要点
4.1 操作系统适配
官方提供基于 Linux 和 FreeRTOS 的 HAL 模板。若使用 RTOS(如 STM32 系列),需要额外适配以下组件:
- 线程管理:创建并管理 PSDK 任务线程(psdk 主任务、数据订阅任务等)
- 互斥锁与信号量:保证多线程访问安全
- 定时器:提供毫秒级延时和周期性回调
4.2 关键 HAL/OSAL 接口分析
包括但不限于:
- UART/串口收发:实现
DjiPlatform_UartSendHandler/DjiPlatform_UartRecvHandler等回调(对应 OSAL/HAL 层注册的收发函数) - USB 通信:若走 USB Bulk 等通道(如 SkyPort/X-Port),需实现相应的 USB 收发读写回调
- 网络通信:若使用 USB 虚拟网卡或网口与飞控通信,需实现相应网络层接口
- 线程 / 互斥锁 / 定时器:提供线程创建、延时、加锁与定时回调(FreeRTOS/Linux 分别实现)
- 电源管理:获取引脚供电状态、引脚电压等
注意:HAL/OSAL 是 PSDK 留给开发者唯一需要自己编写的部分,因为串口走哪种、线程用什么实现在不同平台上不一样。SDK 只定义接口(回调),由你补充具体实现。
这部分是很多开发者从 Linux 完整系统迁移到 RTOS 裸板时的核心难点,建议结合官方参考实现逐函数移植调试。
5. 探索模式与负载开发基础
5.1 负载协同 / 探索模式(DJI Pilot)
PSDK 支持负载在 DJI Pilot 2 App 中自定义界面、显示状态并接收用户交互(对应 dji_widget.h / dji_widget_manager.h)。开发步骤包括:
- 在 负载信息管理器 中注册负载属性
- 使用 控件组件(Widget) 定义界面布局(按钮、列表、开关、滑动条、文本等)
- 绑定控件事件回调实现交互逻辑
5.2 订阅无人机数据
PSDK 通过数据订阅功能(dji_fc_subscription.h)读取飞控遥测,例如:
- 无人机姿态(四元数 / 欧拉角)
- GPS 坐标与高度、速度
- 电池电量与电压、剩余电量
示例代码片段:
// 订阅四元数 Topic
T_DjiDataSubscriptionTopic topic = {0};
topic.topic = DJI_DATA_SUBSCRIPTION_TOPIC_QUATERNION;
topic.interval = DJI_DATA_SUBSCRIPTION_TOPIC_QUATERNION_HZ;   // 订阅频率
DjiDataSubscription_SubscribeTopic(&topic, QuaternionCallback, &subscriptionHandle);
说明:真实接口为
DjiDataSubscription_SubscribeTopic,需要传入 Topic 结构体与回调函数;订阅前通常先调用DjiDataSubscription_Init。
5.3 控制权获取
部分高级功能(如云台控制)需要请求控制权。PSDK 通过权限管理模块实现多源控制权切换,避免冲突。
6. 如何开发负载功能(使用流程参考)
本节是给"下次要动手写负载功能"时的流程速查。核心思路:框架 + 一个主控(main.c)+ 多个功能模块。加功能 = 新建一个模块 + 在主控里调用它的启动函数。
6.1 代码结构总览
samples/sample_c/
├── platform/<平台>/<机型>/
│   ├── application/
│   │   ├── main.c              ← 主控:初始化 + 启动各模块(开关功能)
│   │   ├── dji_sdk_config.h    ← 总开关:决定启用哪些功能模块
│   │   └── dji_sdk_app_info.h  ← 应用身份信息(App ID/Key/License)
│   └── hal/hal_xxx.c           ← 硬件层:USB/串口收发(换硬件才改)
└── module_sample/              ← 各种功能模块,一个功能一个文件夹
    ├── fc_subscription/        ← 读飞控数据
    ├── gimbal_emu/             ← 云台控制
    ├── camera_emu/             ← 相机模拟
    └── ...
关键点:每个功能模块对外只暴露一个 DjiTest_XXXStartService() 启动函数,主控 main.c 只调用它来激活。
6.2 模块的标准范式(一个模块的生命周期)
以"读飞控数据"模块为例,内部固定三步:
T_DjiReturnCode DjiTest_FcSubscriptionStartService(void)
{
    // ① 初始化模块
    DjiFcSubscription_Init();

    // ② 订阅需要的数据(Topic),绑定回调函数
    DjiFcSubscription_SubscribeTopic(DJI_FC_SUBSCRIPTION_TOPIC_QUATERNION,
                                     DJI_DATA_SUBSCRIPTION_TOPIC_50_HZ,   // 订阅频率 50Hz
                                     ReceiveQuaternionCallback);

    // ③ 创建你自己的后台任务(线程)持续干活
    OsalHandler->TaskCreate("user_subscription_task", Subscription_Task, ...);
}
两种数据获取方式:
- 回调式(被动):数据一到触发回调,适合高频数据(如姿态 50Hz)
- 主动拉取:在任务循环里调
GetLatestValueOfTopic(...)取最新值
日志统一用 USER_LOG_INFO / USER_LOG_DEBUG 输出,会自动同时打到终端和本地日志文件(由主控的日志控制台配置决定)。
6.3 主控 main.c 如何激活模块
每个模块在 main.c 里都是同一套接入写法:
#ifdef CONFIG_MODULE_SAMPLE_XXX_ON      // ← 宏开关决定是否编译进来
    returnCode = DjiTest_XXXStartService();    // ← 调用模块启动函数
    if (returnCode != DJI_ERROR_SYSTEM_MODULE_CODE_SUCCESS) {
        USER_LOG_ERROR("xxx init error");
    }
#endif
开关宏统一定义在 dji_sdk_config.h。例如:
CONFIG_MODULE_SAMPLE_FC_SUBSCRIPTION_ON数据订阅CONFIG_MODULE_SAMPLE_CAMERA_EMU_ON相机模拟CONFIG_MODULE_SAMPLE_GIMBAL_EMU_ON云台模拟CONFIG_MODULE_SAMPLE_WIDGET_ON探索模式界面CONFIG_MODULE_SAMPLE_POWER_MANAGEMENT_ON电源管理
通信连接模式也在此配置,如 CONFIG_HARDWARE_CONNECTION 选择走 USB Bulk / UART / 网络。
6.4 如何添加自己的负载功能(7 步流程)
假设开发一个自定义传感器(如气体检测仪):
- 新建模块文件夹:在
module_sample/下建my_sensor/目录。 - 写头文件
test_my_sensor.h:定义DjiTest_MySensorStartService(void)。 - 写实现
test_my_sensor.c:内部 Init → 创建后台任务(TaskCreate),任务里循环读自己的传感器 API,用USER_LOG_INFO打印。 - CMake 无需改动:官方 CMake 用
file(GLOB_RECURSE ... module_sample/*.c)自动收集所有模块源码,放进目录即自动编译。 - 加总开关:在
dji_sdk_config.h里加#define CONFIG_MODULE_SAMPLE_MY_SENSOR_ON。 - 主控接入:在
main.c的模块启动段加#ifdef CONFIG_MODULE_SAMPLE_MY_SENSOR_ON包裹的DjiTest_MySensorStartService()调用,并在头部#include "my_sensor/test_my_sensor.h"。 - 编译:
成功后生成可执行文件,并自动调用mkdir build && cd build cmake .. make -j4build_dpk.sh生成.dpk部署包(供安装到负载平台)。
注意:C 任务函数若是
while(1)死循环,需参考官方加#pragma GCC diagnostic ignored "-Wmissing-noreturn"屏蔽告警。
6.5 两类开发方向(接线原则)
| 方向 | 含义 | 典型 API |
|---|---|---|
| 读数据 | 从飞机获取遥测、状态 | DjiFcSubscription_SubscribeTopic + 回调 |
| 控制设备 | 向飞机发送指令 | 云台 DjiGimbal_*、相机 DjiCamera_* |
若要在 DJI Pilot App 里显示你的传感器数据,用 Widget 模块:在对应 test_widget.c 中注册控件并绑定回调(对应 5.1 节的负载协同)。
7. 调试技巧与常见问题排查
7.1 日志输出与级别控制
- 利用
DjiLogger_SetLevel()调节日志详细度(对应dji_logger.h) - 调试阶段建议开启 DEBUG 级别日志,可通过串口/终端实时查看
- 日志目录、文件数量等日志策略需要在 HAL/OSAL 的日志写入回调中实现(代码中常配置为
logs/目录)
7.2 常见连接失败问题
| 现象 | 可能原因 | 排查方向 |
|---|---|---|
| PSDK 初始化超时 | 串口未正确连接或波特率不匹配 | 检查串口设备及其配置参数 |
| 飞控无响应 | 未正确绑定机型 / 授权或版本不匹配 | 核对官方应用信息、机型与固件版本 |
| 硬件识别失败 | SkyPort/X-Port 未正确供电 | 测量引脚电压,确认硬件接线 |
8. 学习路线图与进阶方向
8.1 推荐学习阶段
- 第一阶段(入门):在 Raspberry Pi 上跑通官方 Demo,理解代码结构
- 第二阶段(基础开发):修改 Demo,实现自定义负载功能(如 GPIO 控制 LED)
- 第三阶段(深入 HAL):尝试在 STM32 或其他 RTOS 平台移植 PSDK
- 第四阶段(应用集成):开发自定义传感器驱动,并将数据回传至飞控或地面站
9. 总结
本文以 DJI PSDK 官方快速入门文档为依据,结合 Linux 环境下的 Raspberry Pi 平台,梳理了 PSDK 学习过程中的关键知识点,包括开发环境搭建、Demo 编译运行、HAL 移植、数据订阅及常见问题排查等。后续可在此基础上深入探索模式开发、多负载协同等功能模块。

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 10
 0
- 0


 已为社区贡献1条内容

所有评论(0)