Manus+Haply组合方案落地:为机器人机器学习提供高质量人类演示数据
在人形机器人与物理人工智能的产业落地进程中,人类生成的操作数据正成为打破灵巧操作技术瓶颈的核心支撑。近期ABB Robotics与PSYONIC的合作实践,已经验证了“人类真实操作数据驱动机器人能力进化”的技术路径价值,而Manus数据手套与Haply力反馈设备组成的采集链路,正在为全球机器人研发团队提供一套完整、高保真的人类演示数据解决方案。
高保真运动捕捉决定机器人训练数据质量
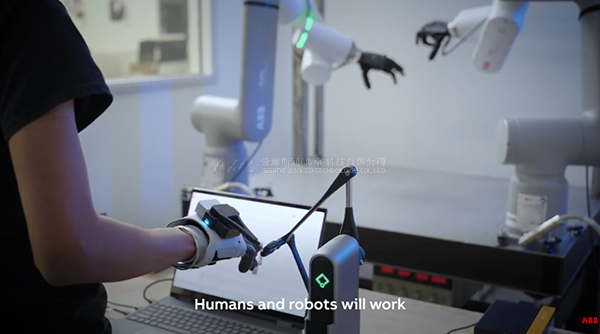
当前,模仿学习与遥操作技术已经成为机器人研发团队的主流选择,采集人类专家的操作演示来训练机器人,能够大幅降低传统手动编程的工作量,让机器人快速掌握复杂的精细操作技能。而整个流程的核心前提,是采集到的人体运动数据的保真度——数据的精度、完整性与自然度,直接决定了后续训练出的机器人策略能否适配真实工业场景的多变需求。
Manus数据手套与Haply力反馈设备组成的协同方案,恰好覆盖了这一流程的核心需求:Manus负责精准捕捉全手25个自由度的自然运动,完整还原人类抓握、调整、释放物体时的手指关节动作细节;Haply力反馈设备则补充手腕追踪能力与实时触觉反馈,让操作人员在遥操作过程中获得与真实场景一致的力感体验,输出更贴近实际作业习惯的演示数据。两者结合,让采集到的人类操作数据不再是简化的动作点位,而是完整保留人类在真实任务中处理不同物体时的直觉判断与操作细节。
打通从人手运动到机器人训练数据的转化链路
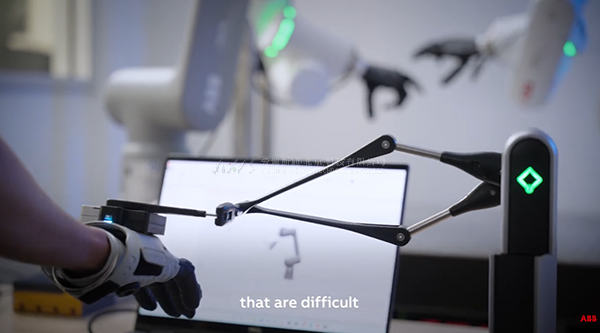
高质量的人类演示数据,是机器人模仿学习的核心底座。无论是直接在实体机器人上完成示教,还是通过遥操作在仿真环境中采集动作,手部运动数据都是整个数据集的核心基础。
这套组合方案采集到的自然手指运动数据,完整保留了人类在实际作业中抓握、操控不同形态物体的行为逻辑,这些演示内容可以跨项目重复用于机器人操作策略的训练、验证与迭代优化。随着全球工业界与人形机器人赛道对物理人工智能的投入持续加大,这种可标准化、可复现的人类演示数据采集方式,正在从实验室的可选方案转变为产业落地的刚需工具。
Manus手套的原生设计完全适配机器人团队的现有工作流:除了支持实时遥操作控制不同品牌的灵巧机械手之外,所有录制完成的演示数据都可以直接接入已有的数据采集管线,无需对团队已经搭建完成的开发链路进行大幅改造。研发人员可以快速采集行业资深工人的专家级操作演示,通过运动重定向技术将人类手部动作映射到不同结构的机器人平台上,逐步搭建可复用的高价值数据集,为灵巧操作研究、人形机器人技能开发、具身AI训练提供稳定的数据支撑。
成为下一代灵巧机器人能力进化的核心底座
此前ABB Robotics与PSYONIC的合作实践已经充分证明,基于真实人类操作生成的高质量数据,能够大幅弥合机器人与人类之间的灵巧度差距。根据国际机器人联合会公开数据,采用这类先进的人机数据融合方案,可将机器人应用的工程部署周期缩短最高30%。
随着全球机器人团队持续研发更适配复杂非结构化场景的操作系统,Manus+Haply组成的这套采集方案,将持续为行业输出一致、高保真的人类演示数据,成为训练机器人完成真实工业任务的核心基础设施,推动人形机器人从实验室演示走向大规模工业落地。

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 0
 0
- 0


 已为社区贡献6条内容

所有评论(0)