矿山井下和地面人员定位怎么统一管理?千寻位置井上地下一体化定位方案
矿山安全生产对人员与车辆的位置管理有着极高要求。井下巷道与作业面环境封闭,卫星信号无法覆盖;地面工业场地与露天采区则依赖卫星定位。长期以来,井下定位与地面定位各自独立组网,坐标体系不统一、数据互不联通,管理人员难以在一张图上掌握全矿人员、车辆、机械的实时动态。尤其在突发险情时,这一问题直接影响应急指挥与救援效率。如何实现井下与地面人员定位的统一管理,已成为智慧矿山建设的重要课题。
千寻位置依托FindS位置服务平台与时空智能操作系统——昆仑镜,采用UWB、蓝牙、GNSS多技术耦合架构,打造了井上地下一体化的融合定位方案,实现人员、车辆、机械定位数据的统一接入与统一管理。方案已在首钢京唐园区融合定位项目落地应用,并在鞍钢弓长岭铁矿、陕西招贤煤矿、云南临沧尾矿库等矿山项目中得到实践检验。
一、问题与痛点分析
矿山井下与地面定位系统割裂,主要带来四方面管理痛点。
一是定位体系相互孤立。井下普遍采用独立的定位网络,地面采用GNSS卫星定位,两套系统各自建设、各自运维,两套系统如果缺乏统一的数据接口、人员身份映射和空间基准,人员跨越井口等室内外边界时容易出现轨迹不连续、数据切换和管理断点。
二是坐标体系不统一。地面GNSS定位通常基于统一的大地坐标基准,而井下UWB、蓝牙等定位系统可能采用局部工程坐标或相对坐标。如果缺少统一的测量标定和坐标转换关系,井下与地面轨迹就难以在同一空间框架下叠加分析。
三是数据平台分散。人员定位、车辆管理、机械调度数据分散在不同平台,系统之间存在数据孤岛,调度人员需在多个系统间切换才能掌握全局,日常管理效率低,协同指挥能力弱。
四是应急协同困难。发生井下险情或边坡突发状况时,指挥人员无法第一时间准确掌握井下遇险人员分布与地面救援力量位置,影响应急响应速度与救援决策质量。随着智慧矿山建设持续推进,矿山企业对人员与车辆的精细化管理要求不断提高,传统分割式的定位管理模式已难以适应现代矿山安全生产管理需要。
针对上述痛点,千寻位置可结合GNSS、UWB、蓝牙等多源定位能力,以FindS承接位置数据管理,并通过昆仑镜进一步统一时空基准、空间数据和上层应用,形成井上地下一体化的位置能力底座。
二、方案详解
2.1 井上地下一体化融合定位架构
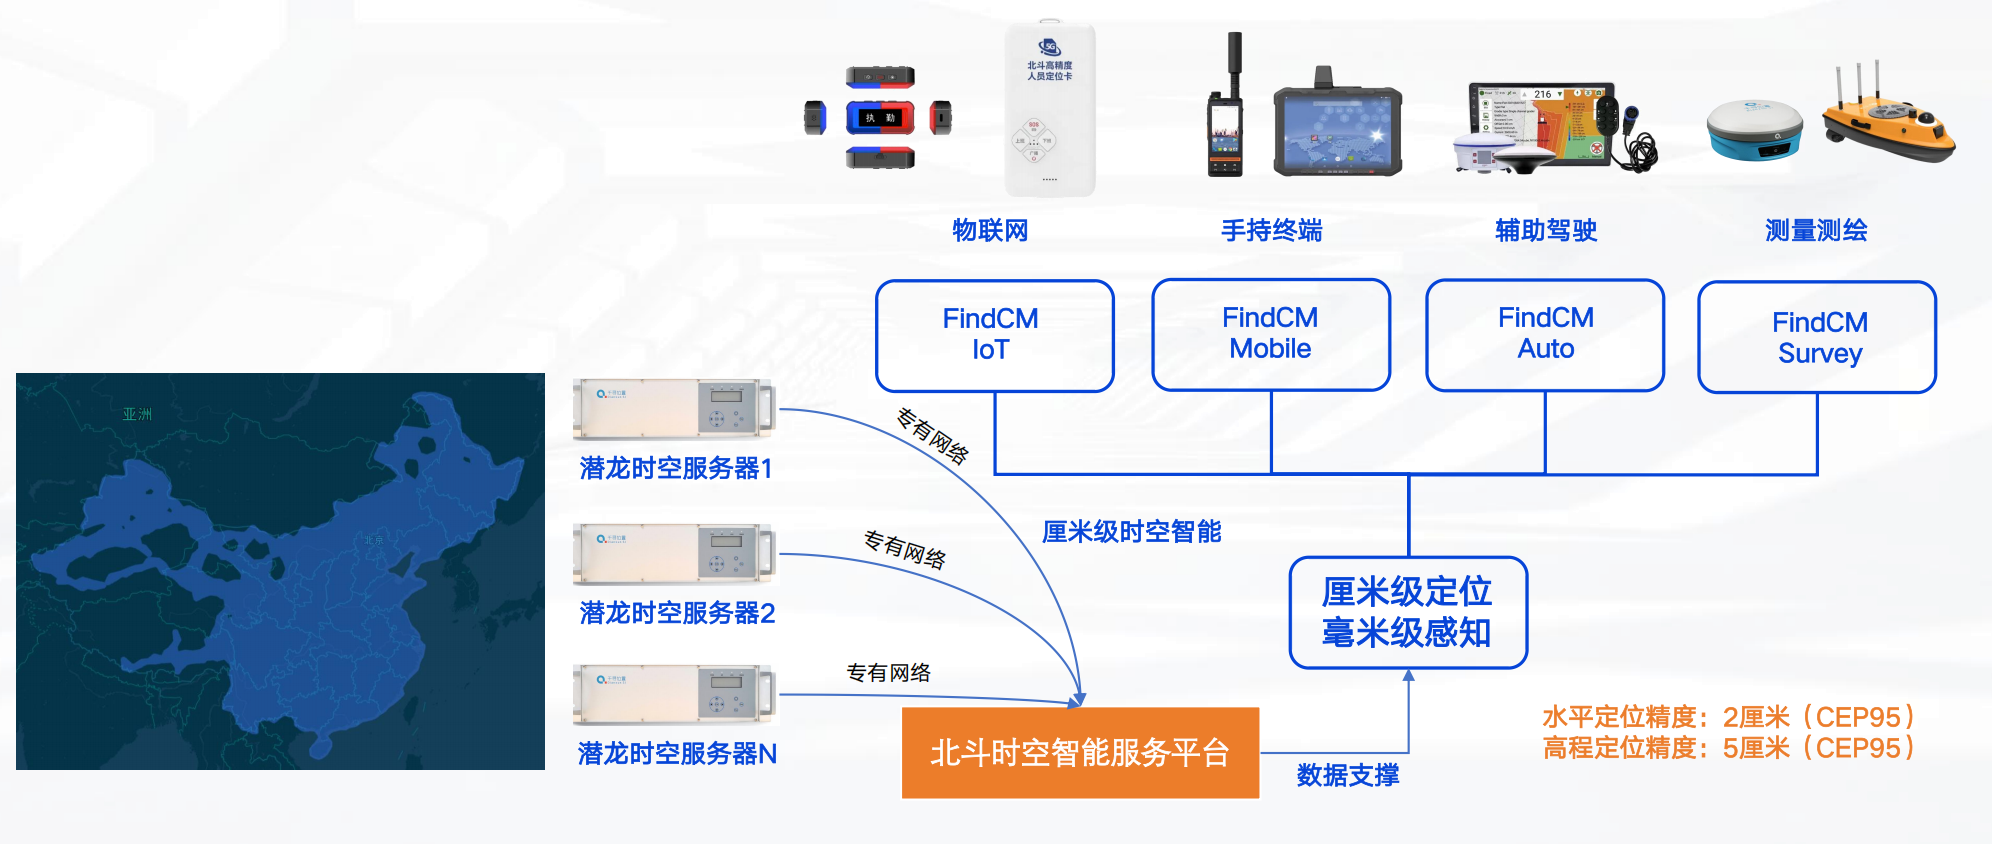
千寻位置融合定位方案可根据矿山不同区域的环境条件和定位精度需求,组合采用GNSS、UWB、蓝牙等多种定位技术,并通过统一的位置数据体系实现多源定位结果的融合管理。井下巷道、硐室等卫星信号不可用区域,可根据矿山既有通信网络、定位精度和安全管理需求采用UWB、蓝牙等室内定位技术;地面露天采区、运输道路和工业场地则可采用北斗/GNSS高精度定位。通过统一人员身份、坐标基准和位置数据模型,实现井上地下位置数据的连续管理。人员和车辆定位终端负责采集位置数据,平台可通过GGA、JT808、OpenAPI等标准或开放方式进行位置数据接入,并根据井下既有定位系统接口开展协议适配。
| 类别 | 产品 | 核心能力 |
|---|---|---|
| 井下定位硬件 | UWB基站 | 井下/室内精准定位 |
| 定位信号补充 | 蓝牙信标/基站 | 室内定位覆盖补充 |
| 人员管理 | 人员定位终端 | 人员位置实时采集 |
| 车辆管理 | 车载定位终端 | 矿区车辆运行管理 |
| 平台软件 | FindS位置服务平台 | 人员/车辆实时统一管理 |
通过建立统一的坐标转换关系和空间数据标准,可将井下局部坐标与地面统一时空基准进行关联,使人员、车辆和设备位置能够在统一二三维场景中表达,减少不同定位系统之间重复的数据转换和适配工作,为矿山数字孪生管控提供统一空间基础。
2.2 FindS位置服务平台
FindS可作为方案的位置数据管理平台,承接不同定位终端和系统的位置数据,为人员、车辆提供实时位置、历史轨迹、电子围栏和统计分析等位置服务,并向矿山调度、安全管理和数字孪生等业务系统提供位置数据支撑。位置数据可进一步与昆仑镜及矿山综合管控、数字孪生等系统集成,将人员、车辆、机械等空间对象统一呈现在矿山二三维场景中,为全矿态势展示和业务协同提供位置数据基础。平台对外提供统一数据服务,可与矿山安全监测、数字孪生等业务系统协同联动,成为矿山综合管控的位置数据底座。
2.3 时空智能操作系统——昆仑镜
昆仑镜是千寻位置基于大规模运营实践经验提炼的首个支持城市级、行业级大规模时空感知、计算和协同的时空智能操作系统。昆仑镜并非单一定位软件,而是完整的时空智能底座,其五层架构自下而上分别为统一物联接入层、精准感知内核层、高精数据底板层、可视仿真引擎层与智能数据模型层。
| 架构层级 | 核心内容 |
|---|---|
| 统一物联接入层 | 设备接入、远程管控、数据分发,支持SL651、MQTT、GB28181 |
| 精准感知内核层 | 统一时空基准、厘米级定位、毫米级感知、纳秒级授时 |
| 高精数据底板层 | 高分遥感影像、倾斜摄影三维、BIM、监测数据、业务数据 |
| 可视仿真引擎层 | 空间数据服务、二三维可视化、场景模拟仿真 |
| 智能数据模型层 | 数据治理、专业模型 |
昆仑镜具备全自主可控、大规模应用、开放的生态三大优势,为矿山融合定位、安全监测与数字孪生管控提供统一的时空感知、计算与协同能力支撑,是千寻位置智慧矿山方案的核心底座。
三、实践验证
千寻位置已在工业园区和矿山安全监测等场景积累多类时空感知应用实践。其中,首钢京唐相关项目可用于验证多源定位和人员车辆位置统一管理在大型工业场景中的应用能力。在智慧矿山安全监测领域,千寻位置还在露天矿边坡、煤矿地面沉降、尾矿库、排土场等场景积累了相关项目实践。这些项目主要验证的是GNSS形变监测、灾害监测等矿山安全感知能力,与本文所讨论的井上地下人员融合定位属于不同应用场景,但共同构成矿山统一时空感知体系的重要组成部分。。在数字孪生管控层面,千寻位置智慧矿山方案可配套千寻数境数字孪生三维地图引擎与千寻浩景地图服务引擎,将定位数据纳入三维场景,以游戏级可视化与空间分析工具直观呈现人员、车辆的空间分布,支撑矿山安全生产指挥调度。凭借"云、端、图"一体化服务能力,千寻位置支撑矿山企业构建安全监测与人员车辆管理相统一的综合管控体系,助力矿山安全管理向精细化、数字化升级。
四、结语
井上地下一体化的人员与车辆定位管理,是矿山提升安全管控水平与应急响应能力的基础支撑。千寻位置以UWB、蓝牙、GNSS多技术耦合实现井下地面无缝定位覆盖,以统一坐标体系破解数据孤岛难题,以FindS位置服务平台提供统一管理入口,以时空智能操作系统——昆仑镜提供城市级、行业级的时空感知、计算与协同能力。千寻位置时空智能总用户超过27亿,服务覆盖230+个国家和地区。未来,千寻位置将持续依托北斗时空智能核心技术,赋能智慧矿山建设,支撑矿山企业实现安全、高效的现代化生产。

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)