从点灯到协议网关:嵌入式 Linux 系统开发 21 天速成实战路线全解析
从点灯到协议网关:嵌入式 Linux 系统开发 21 天速成实战路线全解析
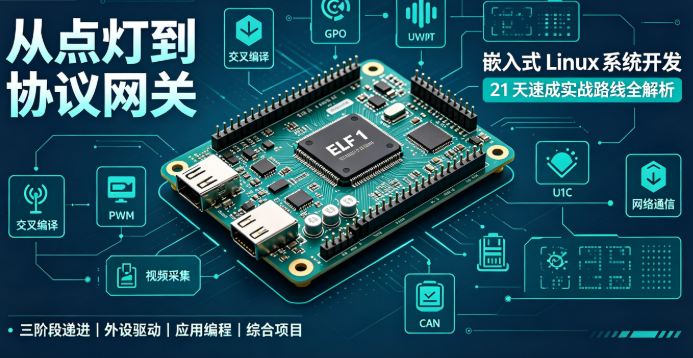
很多人对嵌入式 Linux 的第一印象是"门槛高、体系庞杂、劝退率高"。实际上,只要路线正确,从零基础到能独立完成产品级项目,21 天并非噱头。本文将以 ELF 1 开发板为实践平台,完整拆解一条"三阶段递进式"的嵌入式 Linux 学习路线:从交叉编译环境搭建,到 GPIO/PWM/UART/I2C/CAN 等外设驱动开发,再到网络通信、视频采集等应用编程,最后落地三个完整的综合项目。无论你是嵌入式小白、想补齐实战短板的工程师,还是相关专业的高校学生,这篇长文都值得收藏细读。
一、写在前面:嵌入式 Linux 为什么值得学,"21 天"又为什么可行
先聊两个灵魂问题。
第一个问题:2026 年了,学嵌入式 Linux 还香吗?
答案不仅是否定的"仍然香",而且是"越来越香"。看一看我们身边:智能门锁、扫地机器人、车载中控、工业网关、电力采集终端、医疗监护设备……这些设备的大脑,绝大多数跑的都是嵌入式 Linux。在 AIoT 大潮下,边缘侧设备对"能跑完整操作系统"的需求爆发式增长,既懂底层硬件、又能驾驭 Linux 内核与驱动的工程师,始终处于供不应求的状态。与纯应用开发相比,嵌入式开发的护城河更深——你要理解寄存器、总线时序、内核框架,这些知识很难被低代码工具替代,也很难被 AI 一键生成,职业生命周期自然更长。
第二个问题:21 天速成,是不是智商税?
这要看怎么定义"速成"。如果你指望 21 天达到十年老鸟的水准,那当然是天方夜谭;但如果目标是建立完整的知识框架 + 具备独立完成中小型项目的能力,21 天不仅可行,而且是最优节奏之一。
原因在于:嵌入式 Linux 的学习曲线是典型的"阶梯型"——前期概念密集、上手艰难(环境搭建、交叉编译、启动流程),一旦打通"从按下电源到 shell 提示符出现"这条主线,后面的驱动开发和应用编程就会势如破竹。很多人自学失败,不是因为笨,而是因为路线迂回:在环境搭建上卡两周,在内核编译上卡两周,热情耗尽就放弃了。
因此,21 天速成的本质是:用一条被验证过的最短路径,跨过所有"劝退点",把时间花在刀刃上。这个思路正是《嵌入式 Linux 系统开发 21 天速成:从基础开发到综合项目实战》一书(飞凌嵌入式技术团队著)的核心方法论——三阶段递进、单板全程实战、三个综合项目收尾。下面我们就按照这个框架,把整条路线完整拆解一遍。
二、全局认知:嵌入式 Linux 系统到底由什么构成
在动手之前,必须先建立一张"全景地图"。很多初学者学习了很久,仍然说不清一块开发板上电之后发生了什么,这就是缺乏全局认知的表现。
一块典型的嵌入式 Linux 板卡(以 NXP i.MX93 架构的 ELF 1 开发板为例),其软件栈从底向上分为四层:
┌─────────────────────────────────────┐
│  应用层:网络程序 / 视频监控 / 协议网关      │
├─────────────────────────────────────┤
│  内核空间:Linux 内核 + 各类设备驱动        │
│  (GPIO/PWM/UART/I2C/CAN/LCD...)     │
├─────────────────────────────────────┤
│  引导层:U-Boot(Bootloader)            │
├─────────────────────────────────────┤
│  硬件层:SoC + DDR + eMMC + 外设电路      │
└─────────────────────────────────────┘
上电后的启动链条是这样的:
- ROM Code:芯片内部固化的一小段代码,负责从启动介质(eMMC/SD/NAND)读取第一阶段引导程序;
- U-Boot:初始化 DDR、时钟、串口等最基础的硬件,然后将 Linux 内核镜像(zImage)和设备树(.dtb)从存储介质加载到内存,最后跳转执行内核;
- Linux 内核:完成自身的解压与初始化,根据设备树描述枚举硬件、加载驱动,最后挂载根文件系统(rootfs);
- init 进程:内核启动的第一个用户态进程,依次拉起各类服务,最终给你一个可以敲命令的 shell,或者直接运行业务应用。
理解这条链路的价值在于:以后无论遇到什么"板子点不亮"的问题,你都能按图索骥——串口没有任何输出,问题大概率在 ROM/U-Boot 阶段;U-Boot 正常但内核 panic,问题在内核或设备树;内核起来但找不到根文件系统,问题在 rootfs 参数或镜像烧写。这就是所谓"底层逻辑通透"带来的排查能力。
整个 21 天的学习,本质上就是把这张地图的每一层逐层点亮:第一阶段打通引导层与系统环境,第二阶段深入内核空间的驱动开发,第三阶段回到应用层完成项目集成。
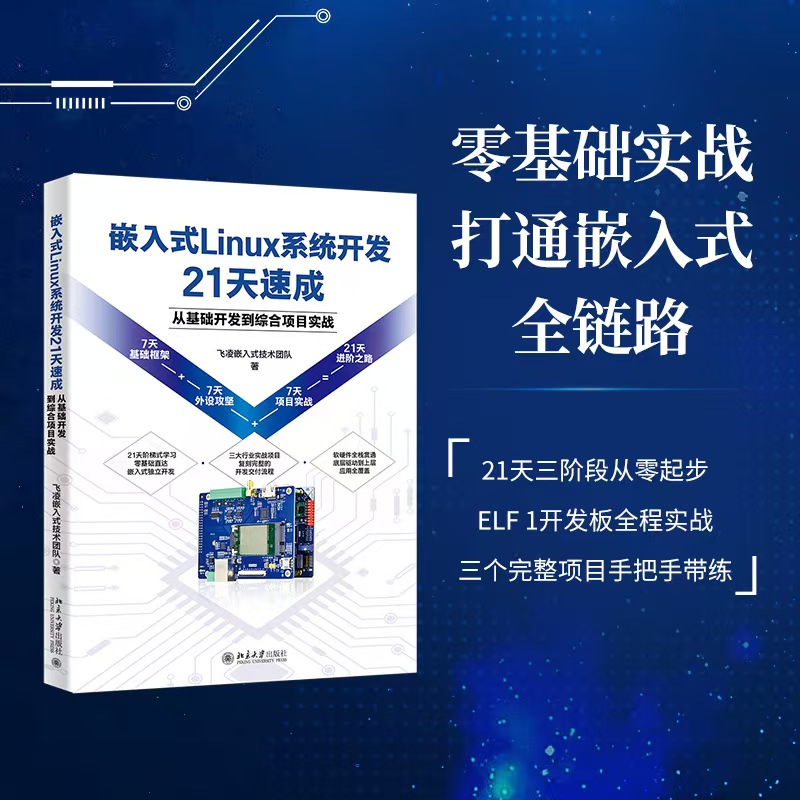
- 21天速成:三阶段递进式学习,从零基础到项目实战
- 实战驱动:三个完整综合项目,手把手实现产品级开发
- 全链覆盖:从环境搭建到驱动开发再到应用编程,一站打通
- 体系清晰:底层逻辑+代码实操+项目复盘,形成学习闭环
- 平台聚焦:基于ELF 1开发板,所有代码均可真机验证
- 原理通透:从寄存器到内核框架,理清底层运行机制
这本书系统地介绍了嵌入式Linux开发的完整知识体系与实践路径,从嵌入式基础概念与Linux操作系统入门讲起,逐步深入讲解GPIO、PWM、LCD、UART、I2C、CAN等常用外设与总线的驱动开发,并进一步拓展至网络通信、USB摄像头、音频等高级应用,最后通过三个综合性实战项目——室内监测平台、远程视频监控与协议转换网关,引导读者融会贯通,完成从理论到工程能力的跨越。
本书特色在于以“速成”为导向,强调实战与系统性,不仅详解各类外设的驱动配置与编程方法,更注重项目架构设计与模块化实现,提供可落地的开发案例与问题分析,帮助读者在短时间内构建嵌入式Linux开发的完整知识框架与动手能力。
本书适合嵌入式领域的初学者、有一定基础但希望系统地提升项目实战能力的开发工程师,以及高等院校相关专业的学生使用,可作为快速入门与项目实践的参考指南。
飞凌嵌入式技术团队,专注于嵌入式ARM板卡研发与行业解决方案,至今已深耕二十余年。旗下教育品牌ElfBoard致力于为高校及个人开发者提供易用、可靠的学习与开发平台。团队核心成员均拥有丰富的嵌入式Linux系统驱动开发、系统移植及项目落地经验,融合多年教学积累与一线实战心得,旨在帮助学习者系统掌握嵌入式Linux系统开发技能,真正实现从理论认知到项目实践的完整闭环。
三、第一阶段(Day 1–7):环境搭建与系统基础——跨过第一道门槛
3.1 为什么要交叉编译?
第一个反直觉的知识点来了:为什么不能直接在开发板上编译程序?
理论上可以,但开发板的 Cortex-A 核心虽然性能尚可,内存和存储却很有限,在上面跑完整的 GCC 编译链既缓慢又不现实。所以业界的标准做法是:在 x86 主机上,使用"交叉编译工具链"生成 ARM 架构的可执行文件。这套工具链的名字通常长这样:
arm-poky-linux-gnueabi-gcc   (Yocto 工具链)
arm-linux-gnueabihf-gcc      (通用 GNU 工具链)
arm- 表示目标架构是 ARM,linux- 表示目标系统是 Linux,gnueabi/hf 则描述了 ABI 与浮点约定。用错工具链是新手最常见的事故之一——比如给硬浮点的板子用了 soft-float 工具链,程序跑起来直接崩。
第一阶段的任务是:在 Ubuntu(建议 20.04/22.04 LTS)上完成交叉编译工具链安装、NFS/TFTP 网络服务配置、串口终端(如 MobaXterm 或 minicom)调试环境搭建。这一步没有高深理论,但每一项都是后面 20 天的地基,值得花一整天做到万无一失。
3.2 亲手走一遍"三件套":U-Boot、内核、根文件系统
这一阶段的重头戏,是亲手编译并烧写启动三要素:
(1)编译 U-Boot
make elf1_defconfig
make V=1 -j8
编译产物 u-boot-dtb.imx 就是可以烧写的引导镜像。编译过程会让你直观看到 U-Boot 对板级的适配方式:defconfig 决定了哪些功能被编入,板级设备树决定了硬件参数。
(2)编译内核
make ARCH=arm64 CROSS_COMPILE=aarch64-linux-gnu- elf1_defconfig
make ARCH=arm64 CROSS_COMPILE=aarch64-linux-gnu- -j8
产物包括内核镜像 Image 和设备树文件。这里要重点理解**设备树(Device Tree)**机制——它是嵌入式 Linux 最核心的设计之一:把"硬件长什么样"的描述从内核 C 代码中剥离出来,用一种结构化的文本格式(.dts)单独维护,实现了"一套内核,适配多块板子"。后面驱动开发阶段,我们会反复和它打交道。
(3)构建根文件系统
可以用 Buildroot/Yocto 构建,也可以先用开发板厂商提供的现成 rootfs 镜像。根文件系统里包含了 BusyBox(提供 ls、cp 等基础命令)、动态库、配置文件等。把它烧到 eMMC,或通过 NFS 挂载——开发调试阶段强烈推荐 NFS 挂载,改一行代码不用反复烧写镜像,效率天差地别。
3.3 第一阶段的验收标准
7 天结束时,你应该能做到:
- 上电后串口能依次看到 U-Boot、内核的启动日志,最终进入 shell;
- 能在 Ubuntu 上写一个
hello.c,交叉编译后拷到板子上运行; - 能独立完成一次"改内核配置 → 重新编译 → 烧写 → 验证"的完整流程;
- 能解释清楚 ROM → U-Boot → Kernel → rootfs 的启动链条。
达标之后再进入第二阶段,否则后面会处处卡壳。
四、第二阶段(Day 8–14):驱动开发——与硬件正面交锋的一周
驱动开发是嵌入式 Linux 的灵魂,也是与纯软件开发者拉开差距的地方。这一周要覆盖的路线是:GPIO → PWM → UART → I2C → CAN → LCD,正好由浅入深,覆盖了绝大多数嵌入式产品的外设需求。
4.1 字符设备驱动框架:一切从这里开始
Linux 下设备被抽象为三类:字符设备、块设备、网络设备。外设驱动几乎都属于字符设备。一个最简驱动骨架长这样:
#include <linux/module.h>
#include <linux/fs.h>
#include <linux/cdev.h>
#include <linux/device.h>

static int mydev_open(struct inode *inode, struct file *filp)
{
    printk("%s: opened\n", __func__);
    return 0;
}

static const struct file_operations mydev_fops = {
    .owner = THIS_MODULE,
    .open  = mydev_open,
};

static struct cdev my_cdev;
static dev_t devno;
static struct class *my_class;

static int __init mydev_init(void)
{
    alloc_chrdev_region(&devno, 0, 1, "mydev");
    cdev_init(&my_cdev, &mydev_fops);
    cdev_add(&my_cdev, devno, 1);
    my_class = class_create(THIS_MODULE, "mydev_class");
    device_create(my_class, NULL, devno, NULL, "mydev0");
    return 0;
}

static void __exit mydev_exit(void)
{
    device_destroy(my_class, devno);
    class_destroy(my_class);
    cdev_del(&my_cdev);
    unregister_chrdev_region(devno, 1);
}

module_init(mydev_init);
module_exit(mydev_exit);
MODULE_LICENSE("GPL");
这个骨架包含了驱动开发的完整心智模型:申请设备号 → 初始化并注册 cdev → 实现 file_operations(open/read/write/ioctl)→ 创建设备节点。应用层 open("/dev/mydev0") 时,VFS 层就会通过设备号找到你的驱动,把系统调用路由到 file_operations 中——这就是"万物皆文件"在驱动层的落地。
4.2 platform 设备模型与设备树:驱动的"现代写法"
裸写字符设备还不够,现代 Linux 驱动都遵循总线-设备-驱动模型。对于 SoC 内部外设,使用 platform 总线:驱动侧注册 platform_driver,硬件描述写在设备树里,内核匹配 compatible 属性后回调 probe 函数:
static const struct of_device_id my_of_match[] = {
    { .compatible = "elfboard,mydev" },
    { }
};

static int my_probe(struct platform_device *pdev)
{
    /* 从设备树获取资源:寄存器地址、中断号、时钟等 */
    return 0;
}

static struct platform_driver my_driver = {
    .probe  = my_probe,
    .remove = my_remove,
    .driver = {
        .name = "mydev",
        .of_match_table = my_of_match,
    },
};
module_platform_driver(my_driver);
设备树里对应的节点:
mydev@0x42010000 {
    compatible = "elfboard,mydev";
    reg = <0x0 0x42010000 0x0 0x1000>;
    clocks = <&clk IMX93_CLK_GATE>;
    interrupt-parent = <&gic>;
    interrupts = <GIC_SPI 100 IRQ_TYPE_LEVEL_HIGH>;
    status = "okay";
};
理解这套机制后你会豁然开朗:驱动的职责不是"硬编码硬件信息",而是"根据设备树的描述,向内核申请资源并建立操作方法"。这是嵌入式驱动从"手工作坊"走向"工程化"的关键一步。
4.3 GPIO 与 LED 点灯:最小的完整闭环
第一个真正的外设实践永远是点灯。基于 gpiolib 子系统:
#include <linux/gpio/consumer.h>

static int led_probe(struct platform_device *pdev)
{
    struct gpio_desc *led;

    led = devm_gpiod_get(&pdev->dev, "led", GPIOD_OUT_LOW);
    gpiod_set_value(led, 1);   /* 拉高点亮 */

    platform_set_drvdata(pdev, led);
    return 0;
}
设备树中的引脚定义(pinctrl + gpio 两条线):
leds {
    compatible = "gpio-leds";
    status_led {
        gpios = <&gpio4 25 GPIO_ACTIVE_LOW>;
        default-state = "off";
    };
};
点灯虽小,但它串起了 pinctrl 引脚复用、gpio 子系统、设备树引用、sysfs 调试(/sys/class/leds/)等一整条链路。把灯点亮的过程吃透,后面所有外设驱动都是它的变奏。
4.4 PWM:从蜂鸣器理解"数字信号模拟世界"
PWM(脉宽调制)用一个固定频率、可调占空比的方波,实现对模拟量的等效控制。蜂鸣器、电机调速、LCD 背光都靠它。Linux 内核提供了统一的 pwm 框架,驱动中申请与配置:
struct pwm_device *pwm;
pwm = devm_pwm_get(&pdev->dev, NULL);
pwm_config(pwm, 500000, 1000000);  /* 周期1ms,占空比50% */
pwm_enable(pwm);
这里有个必须掌握的底层概念:PWM 频率的选择决定现象。驱动无源蜂鸣器通常要 2–4kHz 才能发出人耳可闻的稳定音调;驱动电机则要避开人耳敏感频段(8kHz 以上),否则会有"啸叫"。理解"外设参数与物理现象的对应关系",才算真正摸到了硬件的脾气。
4.5 UART:调试与通信的常青树
串口是嵌入式工程师的"听诊器"。从驱动视角看 UART,要理解三件事:
- 寄存器级:发送/接收缓冲寄存器、波特率发生器、中断使能;
- 框架级:内核的 tty 子系统与 uart_driver 的衔接,
struct uart_ops中startup/set_termios/start_tx等回调的意义; - 应用级:
termios结构体配置波特率、数据位、停止位、校验位,裸写串口收发程序。
两个实战高频问题值得提前储备:一是波特率误差——时钟分频不整除时会引入误差,超过 ±3% 就可能丢码,排查时先算一算分频值;二是 RS485 半双工控制——方向切换的时机(DE/RE 引脚)处理不好会出现"发出去自己收到"或总线锁死。
4.6 I2C:理解"两根线上的通信协议"
I2C 只用 SCL/SDA 两根线就能挂多个设备,是传感器接入的首选总线。驱动开发阶段要掌握:
- 协议时序:起始位、地址+读写位、ACK/NACK、停止位,用逻辑分析仪抓过一次波形,比看十遍文档都管用;
- 内核框架:I2C 客户端驱动的写法——设备树挂子节点,驱动通过
regmap或i2c_transfer读写寄存器; - 实战调试:
i2cdetect -y 0扫描总线上挂了哪些设备,i2cget/i2cset手动读写寄存器验证器件是否存活。
一个典型场景:接一颗温湿度传感器,设备树中描述 I2C 地址:
&i2c1 {
    sht30@44 {
        compatible = "sensirion,sht30";
        reg = <0x44>;
    };
};
驱动 probe 后通过 I2C 发送测量命令、读取 6 字节数据、做 CRC 校验,就能拿到温湿度。传感器 + I2C + 驱动 + 应用层读取,这条链路会在第三阶段的监测平台项目中被完整复用。
4.7 CAN:工业现场的"抗干扰之王"
CAN 总线用差分信号传输,配合多主仲裁与错误检测机制,是汽车电子、工业控制的标配。嵌入式 Linux 下使用 SocketCAN,把 CAN 设备抽象成网络接口,应用层直接用 socket 编程:
ip link set can0 type can bitrate 500000
ip link set up can0
candump can0        # 监听总线报文
cansend can0 123#DEADBEEF   # 发送一帧
这一节的重点是理解 CAN 的帧格式(标准帧/扩展帧、数据帧/远程帧)与仲裁机制——ID 数值越小优先级越高,这决定了你在设计报文协议时的优先级规划。
4.8 LCD:驱动里最"图形化"的一课
LCD 驱动涉及 framebuffer 子系统、显示控制器(LCDIF)、背光 PWM 与面板时序参数(HBP/HFP/VSPW 等)。调试面板的通用心法是:先保证背光亮 → 再保证时序参数对 → 最后调色序。常见的"白屏"“花屏”"镜像"现象,分别对应背光/复位、时序参数、RGB 位序问题,一一排查即可。
4.9 第二阶段验收标准
7 天结束时,你应该能做到:独立编写一个带设备树描述的 platform 字符设备驱动;用 i2c-tools 调试过一颗真实传感器;用 SocketCAN 收发过报文;能读懂一个成熟驱动(如内核中 drivers/leds/ 下的代码)并说清其框架结构。
五、第三阶段(Day 15–21):应用编程与综合项目——从"会驱动"到"能交付"
如果说驱动开发解决的是"内核如何驾驭硬件",那么应用编程解决的就是"硬件如何变成产品"。最后一周的终极目标是三个综合项目,它们分别对应三类最典型的嵌入式产品形态。
5.1 项目一:室内环境监测平台——多传感器数据采集与展示
这是"物联网感知层"的典型代表。系统架构:
温湿度传感器(I2C) ─┐
光照传感器(I2C)   ─┼→ 采集服务进程 → SQLite 存储 → LCD 显示 / Web 页面
人体红外(GPIO)   ─┘
技术要点逐个击破:
- 采集层:将第二阶段写的 I2C 传感器驱动注册为标准接口,应用层通过
/dev/xxx或 sysfs 接口周期读取数据; - 数据层:SQLite 是嵌入式端的标配数据库,零配置、单文件、资源占用小,用于历史数据存储与查询;
- 展示层:基于 framebuffer/QT 绘制仪表界面,或起一个轻量 HTTP 服务(如 mongoose/civetweb)输出 JSON,PC 端浏览器直接查看;
- 工程化:用多线程分离"采集、存储、展示",用互斥锁保护共享数据,用看门狗保证程序异常后自动拉起。
这个项目的价值在于打通"驱动→应用→存储→展示"的纵向全链路,做完它,你就拥有了一个可以写进简历的真实作品。
5.2 项目二:远程视频监控——V4L2 视频采集与网络传输
这是"消费电子/安防"形态的代表,技术密度最高。核心链路:
USB 摄像头 → V4L2 采集(YUYV/MJPEG)→ 格式转换/编码 → RTP/RTSP 推流 → PC/手机端播放
关键技术点:
- V4L2 编程模型:
open → VIDIOC_QUERYCAP → VIDIOC_S_FMT → mmap 内存映射 → VIDIOC_QBUF/DQBUF 缓冲队列循环。理解"缓冲区队列"是 V4L2 的精髓——采集与处理解耦,避免拷贝开销; - 编码与传输:采集到原始 YUV 后,用硬编码器(i.MX93 自带 VPU)编码为 H.264,再通过 RTP 打包发送;也可以用 mjpeg 直推,简单但带宽高;
- 实时性调优:视频链路对延迟敏感,要理解丢帧策略、分辨率/帧率/码率的三角平衡。
调试技巧:先用 v4l2-ctl --list-formats-ext 查摄像头能力,用 ffmpeg/ffplay 命令行验证链路,再逐步替换为自己的程序——用成熟工具先验证硬件链路,再写业务代码,能省一半调试时间。
5.3 项目三:协议转换网关——工业物联网的"翻译官"
这是"工业现场"形态的代表,也是三个项目中架构感最强的。目标:把现场总线(CAN/RS485/Modbus)的数据转换为以太网侧的 MQTT/TCP 协议,上报云平台或上位机。
CAN 设备 ─┐
Modbus 仪表 ─┼→ 协议解析 → 数据归一化 → MQTT 客户端 → 云平台
RS485 传感器 ─┘        ↑
              (配置化:报文模板/寄存器映射表)
技术要点:
- 多协议栈并存:CAN 用 SocketCAN,Modbus 用 libmodbus,MQTT 用 paho,进程内多线程分别处理各总线;
- 数据模型设计:定义统一的内部数据结构(设备号、数据点、时间戳、质量戳),任何协议进来先"归一化",再"出协议";
- 可靠性设计:断线重连、报文缓存补传、时间同步(NTP)、日志分级——这些"不上台面"的细节恰恰是产品级与 Demo 级的分水岭;
- 配置化思维:把寄存器地址表、MQTT 主题规则做成 JSON/INI 配置,换一个现场只改配置不改代码。
做完这个项目,你就具备了工业网关类产品的完整开发能力——这恰恰是当前智能制造人才缺口最大的方向之一。
5.4 三个项目的共同心法
复盘三个项目,可以提炼出嵌入式产品开发的通用方法论:
- 先架构后编码:画清数据流向图,定义好模块边界与接口,再动手;
- 分层解耦:采集与业务分离、协议与数据分离,任何一层可独立替换;
- 小步验证:每引入一个新模块(传感器、摄像头、协议栈),先用最小 Demo 验证,再集成;
- 复盘沉淀:把每个坑(时序问题、字节序问题、粘包问题)记录成 checklist,下次项目直接复用。
六、21 天学习计划总表
把上述内容收敛成一张可以直接执行的日程表:
| 阶段 | 天数 | 主题 | 关键产出 |
|---|---|---|---|
| 基础 | Day 1 | 环境搭建:Ubuntu、交叉工具链、串口终端 | hello 世界跨机运行 |
| 基础 | Day 2 | Linux 常用命令与 Makefile/CMake | 能写多目录 Makefile |
| 基础 | Day 3 | 启动流程与烧写:ROM→U-Boot→Kernel→rootfs | 画出启动链路图 |
| 基础 | Day 4 | 编译 U-Boot 与内核、设备树基础 | 首次自主编译烧写成功 |
| 基础 | Day 5 | 根文件系统构建与 NFS 网络挂载 | NFS rootfs 启动 |
| 基础 | Day 6 | 内核模块机制、printk 调试 | 动态加载/卸载模块 |
| 基础 | Day 7 | 阶段复盘 + 启动问题排查演练 | 独立排除三类启动故障 |
| 驱动 | Day 8 | 字符设备驱动框架 | 跑通最小驱动骨架 |
| 驱动 | Day 9 | platform 模型与设备树进阶 | 完成 compatible 匹配驱动 |
| 驱动 | Day 10 | GPIO 子系统与 LED | 点灯 + pinctrl 配置 |
| 驱动 | Day 11 | PWM 蜂鸣器与背光 | 变频鸣奏实验 |
| 驱动 | Day 12 | UART 驱动与 termios 编程 | 串口自收发小程序 |
| 驱动 | Day 13 | I2C 总线与传感器驱动 | i2cdetect + 读温湿度 |
| 驱动 | Day 14 | CAN(SocketCAN)与 LCD framebuffer | 双总线收发 + 点亮屏幕 |
| 应用 | Day 15 | Linux 应用编程:多线程/网络 socket 基础 | 多线程 echo server |
| 应用 | Day 16 | 项目一开发:环境监测数据采集 | 传感器数据入库 |
| 应用 | Day 17 | 项目一开发:LCD/Web 展示 | 监测平台可演示 |
| 应用 | Day 18 | 项目二开发:V4L2 摄像头采集 | 拍图/取流成功 |
| 应用 | Day 19 | 项目二开发:编码与 RTSP 推流 | 手机/PC 端看到画面 |
| 应用 | Day 20 | 项目三开发:CAN/Modbus→MQTT 网关 | 协议互通跑通 |
| 应用 | Day 21 | 项目三完善 + 总复盘 | 三项目演示 + 问题清单 |
当然,21 天是指"有效投入",按每天 4–6 小时计算。如果是在职学习,把周期拉长到 6–8 周也完全正常,关键是保持主线不断、按表推进。
七、学习方法论:如何让 21 天不白费
最后分享四条贯穿全程的学习心法,来自一线工程师团队的多年教学沉淀:
1. "原理 → 代码 → 复盘"三步闭环。 学任何外设,先搞清楚它的硬件原理(时序、寄存器),再看内核框架如何抽象它,最后亲手写代码验证。跳过第一步会变成"API 搬运工",跳过第三步会陷入"一看就会、一写就废"。
2. 用调试工具代替"玄学猜"。 逻辑分析仪看 I2C 波形、示波器看 PWM 占空比、devmem 读寄存器、strace 追系统调用、candump 抓 CAN 报文——工具给出的答案永远比"我觉得"可靠。嵌入式工程师的段位,很大程度上取决于工具链的丰富程度。
3. 拥抱"可复现的最小问题集"。 遇到 bug,先想办法把问题缩小:是驱动没 probe?是设备树写错?还是应用层参数不对?一层层剥开,定位到最小复现场景再解决。这套思维方式比任何单点知识都值钱。
4. 选择靠谱的硬件平台,让时间花在"学"而不是"折腾"上。 学习平台的文档完整度、例程质量、社区活跃度,直接决定学习效率。以本书使用的 ELF 1 开发板为例,配套例程均可在真机验证,遇到问题有厂商技术团队与 ElfBoard 开发者社区兜底——对初学者而言,"有人能问"比"资料再多"都重要。
八、结语:速成的是路线,沉淀的是能力
回到开头的问题:21 天能学到什么?
它学不会"十年功力",但能做到三件事:建立一张完整的嵌入式 Linux 知识地图;打通从硬件到应用的完整技术链路;交付三个可以拿得出手的真实项目。这三件事,恰好构成了从"学习者"到"工程师"转变的临界点。
嵌入式是一个"越老越吃香"的领域,但入场的门票却要在早期就得拿到——环境搭建、驱动框架、总线协议、项目架构,这些看似枯燥的地基,决定了你未来能盖多高的楼。与其在碎片化教程中反复横跳,不如给自己 21 天,沿着一条清晰的路线,把每一个知识点都落到板子上、跑出结果来。
毕竟,对于工程师而言,板子上亮起的那盏灯、屏幕上跳动的数据、网关上报的报文,才是最好的学习证书。

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 0
 0
- 0


 已为社区贡献16条内容

所有评论(0)