STM32平衡车开发日记— MPU6050欧拉角解算(互补滤波)
一、前言
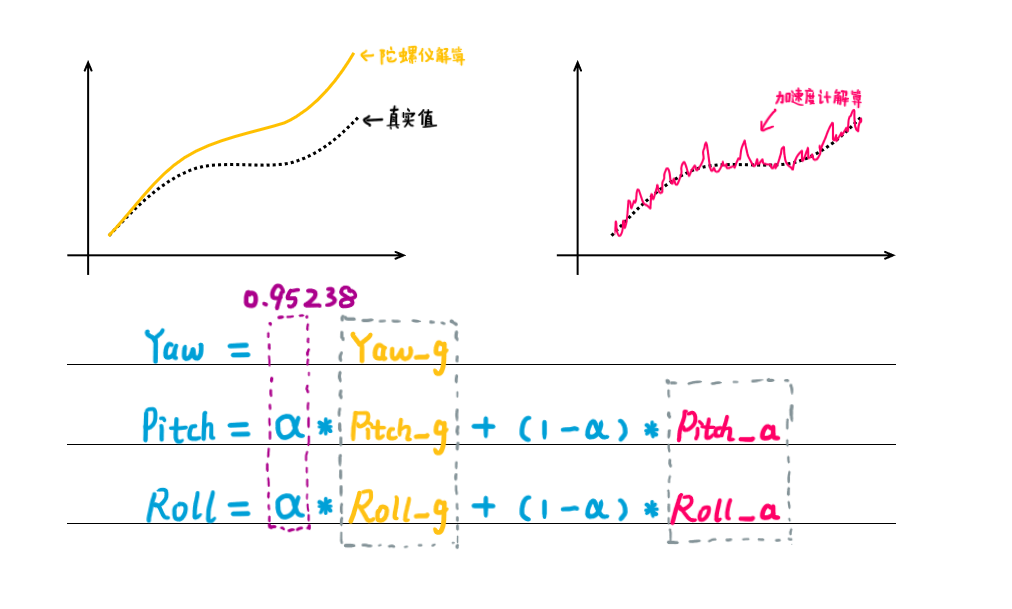
上篇文章 完成了 MPU6050 驱动的搭建,通过 VOFA 可以实时观察 7 通道原始数据(ax/ay/az/gx/gy/gz/temperature)。但原始数据不能直接用于平衡车控制——我们需要三个欧拉角:
| 欧拉角 | 平衡车比喻 | 含义 |
|---|---|---|
| Yaw(偏航角) | 方向盘 | 绕 Z 轴旋转,车头朝向 |
| Pitch(俯仰角) | 油门/刹车 | 绕 X 轴旋转,前后倾斜 |
| Roll(横滚角) | 转弯侧倾 | 绕 Y 轴旋转,左右倾斜 |
本文记录从陀螺仪&加速度计原始数据 → 欧拉角解算的完整过程,核心算法是互补滤波。
硬件平台:STM32F103C8T6,MPU6500 六轴传感器,I2C1 PB8/PB9,400kHz。工程框架使用铁头山羊的 task.h 调度器。
二、为什么不能只用一种传感器?
2.1 纯陀螺仪积分 → 漂移
陀螺仪输出的是角速度(°/s),角度靠积分得到:
angle += gyro * dt; // 每 5ms 累加一次
问题:陀螺仪存在零偏(bias),即使传感器完全静止,输出也不为 0。
假设零偏 = +0.5°/s,dt = 5ms:

1秒   →  +0.5°
10秒  →  +5.0°
1分钟 →  +30°      ← 歪到天上去了
零偏会被积分无限放大,这就是"静止漂移"的根源。
2.2 纯加速度计计算 → 抖动
加速度计静止时测的是重力方向,可以直接算角度:
pitch = atan2(ay, az);   // 利用重力在 Y/Z 轴的分量
roll  = atan2(ax, az);
重力永远指向地心,不会漂移。但车子一运动,加速度计读到的就不只是重力了——还混入了运动加速度:
静止:a = g(纯重力,角度准)
运动:a = g + a_motion(重力 + 刹车/加速/颠簸,角度抖)
实测中加速度计在平衡车运行时波形毛刺严重,直接用于控制会导致电机剧烈抖动。
2.3 一张表看清优劣
| 陀螺仪 | 加速度计 | |
|---|---|---|
| 高频(动态) | ✅ 响应快,不受运动影响 | ❌ 混入运动加速度,毛刺大 |
| 低频(静态) | ❌ 零偏积分 → 漂移 | ✅ 测重力方向,绝对不漂 |
| 适合场景 | 短时间内角度变化 | 长时间角度参考 |
结论:两者正好互补 → 互补滤波。
三、互补滤波原理
3.1 核心思想
互补滤波本质上是把陀螺仪的高通和加速度计的低通加在一起:
     陀螺仪 → 高通滤波 → 只取高频分量(动态变化)
                        ↘
                         相加 → 全频段角度
                        ↗
  加速度计 → 低通滤波 → 只取低频分量(静态参考)
频域上看:
增益 ↑
     │   \          / 加速度计
     │    \        /   (低频好)
     │     \      /
     │      \    /
     │       \  /
     │        \/       ← 交叉频率 = 1/τ
     │        /\
     │       /  \
     │      /    \
     │     /      \    陀螺仪
     │    /        \   (高频好)
     └───┴─────────┴──→ 频率
         10rad/s (≈1.6Hz)
上图直观展示了互补滤波的频率特性:低频信任加速度计(重力不漂),高频信任陀螺仪(动态跟得上)。
3.2 数学公式
// 互补滤波核心公式
angle = α × (angle + gyro × dt)          // 陀螺仪积分(高通)
      + (1-α) × accel_angle;               // 加速度计修正(低通)

// α 的含义:
//   α → 1:更信任陀螺仪 → 响应快但漂移大
//   α → 0:更信任加速度计 → 不漂但抖动大

// 滤波器时间常数:
//   τ = α / (1-α) × dt
//
//   本文:α = 0.95238, dt = 5ms
//        τ = 0.95238 / 0.04762 × 0.005 = 0.1秒
//   含义:加速度计对漂移的"拉回"作用在 100ms 内完成 63%
α 怎么选? 用时间常数公式反推比较直观:
| 想要的 τ | dt=5ms 对应的 α | 特点 |
|---|---|---|
| 0.05s | 0.909 | 非常灵活,运动加速度干扰可能较大 |
| 0.1s | 0.95238 | 平衡车常用,本文采用 |
| 0.5s | 0.990 | 更平滑,但对快速倾斜响应稍慢 |
本文 α=0.95238 配合 5ms 调度周期,时间常数 100ms,是平衡车场景的实践经验值。
四、atan vs atan2:为什么必须选后者
加速度计算角度需要用反正切函数。C 标准库提供了两个:
atan(y/x) | atan2(y, x) | |
|---|---|---|
| 输入 | 一个比值 | y 和 x 各传各的 |
| 返回值范围 | [-90°, +90°] | [-180°, +180°] |
| x=0 | 除零崩溃 | 返回 ±90°,安全 |
| 象限判断 | ❌ 分不清 | ✅ 根据 y/x 符号判断 |
实际陷阱:
atan(1/1)  = 45°   ┐
atan(-1/-1) = 45°   ┘  明明一三象限,结果一样!
平衡车的俯仰角完全可能超过 ±90°(翻车时),atan 范围不够且象限混乱。在 STM32 上用 atan2f()(单精度版本),不要用 atan。
课程 PPT"5.4【MPU6050】解算欧拉角(上)"专门有一页对比
y=arctan(x)和y=atan2(x)的取值范围,结论就是atan2。
五、轴方向与取反问题
5.1 芯片坐标系
MPU6050 芯片的坐标系如下(右手定则):
        Z ↑ (上)
          |
          |
          |
          +--------→ Y (芯片标注方向)
         /
        /
       ↙
      X
5.2 平衡车上的实际安装
芯片平焊在 PCB 上,PCB 水平安装在车体上。此时:
- Z 轴 = 垂直于 PCB 面,指向天空
- X 轴 = 车体左右方向
- Y 轴 = 车体前后方向
5.3 Roll 为什么取反?
代码里这句是关键:
float roll_g = roll - gy * 0.05f;   // ← 注意是减号!
float pitch_g = pitch + gx * 0.05f; // ← 这个是加号
原因是 芯片 Y 轴的实际物理方向与右手定则规定的正旋转方向相反。
当车体向右倾倒(右侧低、左侧高):
从车头方向看,这是顺时针旋转。芯片的 Y 轴指向车前方,绕 Y 轴顺时针 → 右手定则说 gy 应该为正。芯片确实输出正的 gy。
但绕 Y 轴的顺时针旋转在直觉上应该是"向右倒 → Roll 角减小"。而纯积分
roll += gy * dt得到的是 Roll 增大。所以需要取反:
roll -= gy * dt,让"向右倒"对应"Roll 减小"。
一句话:atan2(ax, az) 给出的角度方向和 gy 积分的方向刚好反着,取反就对齐了。
验证方法:向右倾斜传感器,看 VOFA 中 Roll 波形是否负向走。如果是,代码正确。
六、完整代码实现
6.1 app_mpu6050.h 新增声明
// —— 欧拉角获取 ——
float App_MPU6050_GetYaw(void);
float App_MPU6050_GetPitch(void);
float App_MPU6050_GetRoll(void);
6.2 app_mpu6050.c 新增变量
#include "math.h"      // atan2f, M_PI
#include "task.h"       // PERIODIC 宏

static float yaw, pitch, roll;   // 欧拉角,单位:度
6.3 App_MPU6050_Proc() — 核心互补滤波
void App_MPU6050_Proc(void)
{
    PERIODIC(5);                     // 每 5ms 执行一次
    App_MPU6050_Update();            // 读取最新传感器数据

    // ─── 1. 陀螺仪纯积分 ───
    float yaw_g  = yaw + gz * 0.005f;    // Yaw:绕Z轴
    float pitch_g = pitch + gx * 0.005f; // Pitch:绕X轴(车前后倾)
    float roll_g  = roll - gy * 0.005f;  // Roll:绕Y轴(车左右倾)
    //                          ↑ 减号:芯片Y轴方向与右手定则反号

    // ─── 2. 加速度计计算 ───
    float pitch_a = atan2f(ay, az) / M_PI * 180.0f;
    float roll_a  = atan2f(ax, az) / M_PI * 180.0f;
    // 注意:pitch_a 用 ay,roll_a 用 ax
    // 因为芯片放置时 X=左右, Y=前后

    // ─── 3. 互补滤波融合 ───
    float alpha = 0.95238f;              // τ = 100ms @ 5ms周期
    yaw   = yaw_g;                        // Yaw 无法用加速度计修正
    pitch = alpha * pitch_g + (1.0f - alpha) * pitch_a;
    roll  = alpha * roll_g  + (1.0f - alpha) * roll_a;
}
6.4 关键细节说明
PERIODIC(5) 的作用:
// 等价于下面三行代码,保证此函数每 5ms 只执行一次
static uint32_t next_time = 0;
if (GetTick() < next_time) return;
// ... 执行逻辑 ...
next_time += 5;
dt = 5ms 为什么硬编码而不实测?
因为 PERIODIC(5) 已经保证了精确的 5ms 周期,dt 就是常数,无需每次用 GetUs() 去量。
M_PI 从哪来?
#include <math.h>
// math.h 中有 #define M_PI 3.14159265358979323846
// atan2f 返回弧度,/ M_PI * 180.0f 转为角度
七、VOFA 测试验证
7.1 测试代码
void MPU6050_EularAngleTest(void)
{
    App_MPU6050_Init();
    App_USART2_Init();

    while (1)
    {
        App_MPU6050_Proc();    // 5ms 更新一次欧拉角
        USART2_Proc();         // 10ms 发一次数据到 VOFA
    }
}

static void USART2_Proc(void)
{
    PERIODIC(10);  // 每 10ms 发送一次(100Hz 足够观察)

    float ax = App_MPU6050_GetAx();
    float ay = App_MPU6050_GetAy();
    float az = App_MPU6050_GetAz();
    float gx = App_MPU6050_GetGx();
    float gy = App_MPU6050_GetGy();
    float gz = App_MPU6050_GetGz();
    float yaw   = App_MPU6050_GetYaw();
    float pitch = App_MPU6050_GetPitch();
    float roll  = App_MPU6050_GetRoll();
    float temp  = App_MPU6050_GetTemperature();

    // 10 通道 VOFA 数据
    My_USART_Printf(USART2, "%f,%f,%f,%f,%f,%f,%f,%f,%f,%f\n",
        ax, ay, az, gx, gy, gz, temp, yaw, pitch, roll);
}
为什么数据更新(5ms)和串口发送(10ms)用不同频率?
- 互补滤波需要高频运行 → 5ms(200Hz),积分精度更高
- 串口发送速率有限,10ms(100Hz)足够 VOFA 画图,不丢帧
- 这是"快计算、慢外设"的常见模式
7.2 验证步骤
- 传感器水平放置,观察 VOFA:
pitch ≈ 0°,roll ≈ 0°(加速度计初始化时已对准重力)gyro 三轴 ≈ 0°/s(静止状态)yaw缓慢漂移(正常,无法用重力修正)
- 前后倾斜传感器(模拟车点头/后仰):
pitch正负变化,响应灵敏且不抖动- 静止后
pitch稳定在倾斜角度,不漂移
- 左右倾斜传感器(模拟车侧翻):
roll正负变化- 有加速度计修正,长期稳定
- 快速晃动摇摆:
- 波形平滑无毛刺(互补滤波的功劳)
- 静止刹那立即回正(加速度计的低频修正生效)
八、总结
核心要点
| # | 要点 | 说明 |
|---|---|---|
| 1 | 陀螺仪积分会漂移 | 零偏被 dt 无限放大,1 分钟歪 30°不是梦 |
| 2 | 加速度计不漂但抖 | 运动加速度混入,高频毛刺严重 |
| 3 | 互补滤波取长补短 | 陀螺仪管动态 + 加速度计拽静态,α=0.95238 |
| 4 | 用 atan2 不用 atan | 象限正确、范围 [-180°,+180°]、x=0 不炸 |
| 5 | Roll 要取反 | 芯片 Y 轴方向与右手定则反号 |
| 6 | PERIODIC 保证精确 dt | 定时器宏简化代码,无需手动计时 |
程序架构
App_MPU6050_Init()     // 初始化 I2C + MPU6050 寄存器
         ↓
while(1) {
    App_MPU6050_Proc() // 每 5ms:读传感器 → 互补滤波 → 更新欧拉角
    USART2_Proc()      // 每 10ms:发送 10 通道数据到 VOFA
}
下一步
有了稳定可靠的欧拉角(Pitch/Roll),下一步就是PID 控制——用 Pitch 角度偏差驱动电机,让平衡车站起来。
如果这篇文章对你有帮助,欢迎点赞收藏 👍

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 3
 0
- 0


 已为社区贡献1条内容

所有评论(0)