RTOS 核心概念完全指南:从 FreeRTOS 到 Linux 用户态的“软 RTOS“
本文面向嵌入式/物联网开发者,从"为什么嵌入式需要 RTOS"讲起,覆盖任务状态机、调度策略、任务间通信、优先级反转等核心概念。特别地,本文用一个车载 TBox 项目代码做示例——它运行在 Linux 用户态,却用 epoll + pthread 模拟了 RTOS 的核心机制,读完你会发现 RTOS 思维无处不在。
一、什么是 RTOS?为什么嵌入式需要它?
1.1 一句话定义
RTOS = 实时操作系统(Real-Time Operating System),是一种能够在确定的时间内响应外部事件的操作系统。关键不是"快",而是"可预测"。
1.2 "实时"的两种含义
| 类型 | 定义 | 例子 |
|---|---|---|
| 硬实时 | 必须在截止时间前完成,超时=系统崩溃 | 汽车 ECU 刹车控制、飞机飞行控制 |
| 软实时 | 尽量在截止时间前完成,超时可容忍但性能下降 | 智能手表 UI、路由器、TBox 车联网 |
1.3 没有 RTOS vs 有 RTOS
想象一个智能家居控制器要同时做三件事:
- 每 50ms 采集一次温湿度传感器
- 每隔 2 秒检查一次蓝牙门锁状态
- 收到 WiFi 命令时立刻开灯
裸机(无 RTOS)的写法:
while(1) {
    collect_sensor();        // 必须快,不能阻塞
    check_lock();            // 轮询,浪费 CPU
    if (wifi_data_ready) {   // 被动检查,不及时
        handle_wifi();
    }
}
问题:一个函数阻塞 → 所有任务延迟。WiFi 命令可能晚 500ms 才响应。
有 RTOS 的写法:
// 三个独立任务,RTOS 自动调度
xTaskCreate(sensor_task,   "sensor", 512, NULL, 3, NULL);  // 优先级3
xTaskCreate(lock_task,     "lock",   512, NULL, 2, NULL);  // 优先级2
xTaskCreate(wifi_task,     "wifi",   1024, NULL, 4, NULL); // 优先级4(最高)

void wifi_task() {
    while(1) {
        // 阻塞等待,有数据时 RTOS 才唤起
        wifi_recv(&cmd, portMAX_DELAY);
        if (cmd == TURN_ON_LIGHT) turn_on_light();
    }
}
RTOS 保证:高优先级任务(WiFi)随时抢占低优先级;低优先级任务阻塞时 CPU 给别人;每个任务独立栈,互不干扰。
1.4 RTOS vs Linux vs Windows
| 维度 | RTOS(FreeRTOS/RT-Thread) | Linux | Windows |
|---|---|---|---|
| 核心定位 | 嵌入式微控制器 MCU | 服务器/桌面 | 桌面 |
| 资源占用 | 几 KB ~ 几十 KB | 几百 MB 起步 | 几 GB |
| 任务数上限 | 通常 32-256 | 数千~数万 | 数千 |
| 调度延迟 | 微秒级(可预测) | 毫秒级(非实时) | 毫秒级(非实时) |
| 中断响应 | 极快(几微秒) | 较慢(需穿越内核) | 较慢 |
| 内存管理 | 静态/动态都可 | 动态为主 + swap | 动态 + swap |
| 典型硬件 | Cortex-M0/M3/RISC-V | Cortex-A 系列/PC | PC |
| 裸机是否可用 | 是(MCU 无 OS) | 否 | 否 |
核心差异:RTOS 是"事件驱动 + 抢占调度",谁有事件谁上 CPU;Linux/Windows 是"时间片轮询 + 抢占调度",每个任务都分到固定时间。
二、RTOS 核心概念
2.1 任务(Task)= 线程(Thread)
RTOS 里的"任务"≈ Linux 里的"线程"。每个任务有:
- 独立的栈空间(局部变量、函数调用链)
- 独立的程序计数器(当前执行到哪)
- 一个优先级(决定谁先上 CPU)
- 一个状态(运行/就绪/阻塞/挂起)
2.2 任务状态机(核心!)
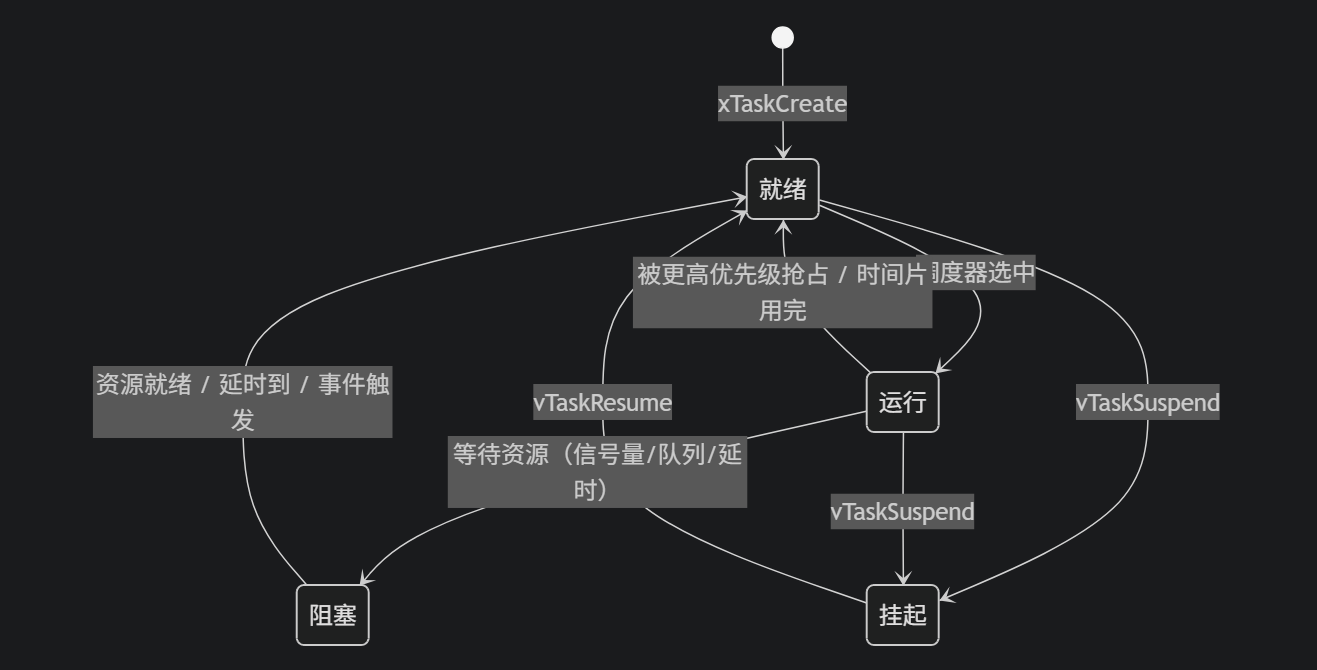
| 状态 | 含义 | 触发 |
|---|---|---|
| 就绪(Ready) | 准备好了但 CPU 被别人占着 | 新创建、被唤醒、延时到 |
| 运行(Running) | 正在占 CPU | 被调度器选中 |
| 阻塞(Blocked) | 在等东西,主动让出 CPU | 等信号量/消息队列/定时器延时 |
| 挂起(Suspended) | 被人暂停了 | vTaskSuspend |
2.3 调度策略(Scheduler)
抢占式优先级调度(大多数 RTOS 的默认策略)
时序图:
时间 ───────────────────────────────────────────────▶
CPU:  [===A===][==B==][C====][==B==][===A===]
      │  A跑中  │B抢占A│B阻塞│C跑  │B被唤醒│ A继续
      └─────────┴──────┴─────┴────┴──────┴──────
优先级:  A(1)   B(3)   B(3)  C(2)  B(3)   A(1)
其他调度策略
| 策略 | 特点 | 适用场景 |
|---|---|---|
| 时间片轮询(Round-Robin) | 同优先级任务轮流用 CPU | Linux/Windows 默认 |
| 协作式(Cooperative) | 任务主动让出 CPU,不抢占 | 极早期系统(Windows 3.x) |
| 单调速率调度(RMS) | 周期越短优先级越高 | 硬实时系统经典算法 |
| 最早截止优先(EDF) | 离截止时间越近优先级越高 | 硬实时(如 Mars Pathfinder) |
2.4 中断(Interrupt) vs 任务
外部事件 ──▶ 硬件中断 ──▶ ISR(中断服务函数) ──▶ 唤醒等待的任务
                                                    │
                                                    ▼
                                              高优先级任务抢占当前任务
关键区别:
| 维度 | 中断 ISR | 任务 |
|---|---|---|
| 什么时候跑 | 硬件触发,不可预测 | RTOS 调度 |
| 优先级 | 比所有任务都高 | 相对优先级 |
| 栈空间 | 共享/独立(看配置) | 每个任务独立 |
| 能做什么 | 极短,不能阻塞 | 完整功能,可以阻塞等待 |
| 典型耗时 | 几微秒 | 几毫秒~几秒 |
实战黄金法则:ISR 里只做"收/发",重活扔给任务。比如收到数据 → ISR 里 xQueueSend 发队列 → 任务里 xQueueReceive 取出来慢慢处理。
2.5 任务间通信(IPC)
一个 RTOS 最核心的模块就是 IPC 组件 —— 任务之间怎么同步数据、怎么通知事件。
信号量(Semaphore)
用途:资源计数、同步通知
// 二值信号量(0/1):通知事件
SemaphoreHandle_t xDataReady;

xDataReady = xSemaphoreCreateBinary();  // 创建

// 生产者(ISR或低优先级任务)
xSemaphoreGiveFromISR(xDataReady, NULL);  // 通知"数据到了"

// 消费者(高优先级任务)
xSemaphoreTake(xDataReady, portMAX_DELAY);  // 阻塞等待,有通知才继续
计数信号量:多资源可用时,用计数值表示剩余数量。停车场有 3 个车位就是典型例子。
互斥量(Mutex)= 特殊的信号量
用途:保护共享资源同一时间只有一个任务用
// 必须用互斥量不能用信号量!因为互斥量有优先级继承
SemaphoreHandle_t xPrinterMutex;
xPrinterMutex = xSemaphoreCreateMutex();

void print_log(const char *msg) {
    xSemaphoreTake(xPrinterMutex, portMAX_DELAY);  // 抢锁
    // ... 打印日志 ...
    xSemaphoreGive(xPrinterMutex);                 // 释放锁
}
互斥量 vs 信号量
| 维度 | 信号量 | 互斥量 |
|---|---|---|
| 本质 | 计数器 | 特殊信号量 |
| 谁能 Give | 任何任务/ISR | 只能持有者 Give |
| 优先级继承 | ❌ 没有 | ✅ 自动提升优先级 |
| 用途 | 同步/计数 | 保护共享资源 |
| ISR 能用吗 | ✅ | ❌ |
⚠️ 核心区别:优先级反转问题只有 Mutex 能解,信号量解不了!见第四章。
消息队列(Queue)
用途:任务间传数据
// 创建队列:最多存 10 个 Command 结构体
QueueHandle_t xCmdQueue = xQueueCreate(10, sizeof(Command_t));

// 发送(非阻塞)
Command_t cmd = { .type = CMD_LED_ON, .duration = 500 };
xQueueSend(xCmdQueue, &cmd, 0);

// 接收(阻塞等数据)
Command_t rx_cmd;
xQueueReceive(xCmdQueue, &rx_cmd, portMAX_DELAY);
事件标志组(Event Group)
用途:一个任务等多个事件触发("A 和 B 都来了才继续")
EventGroupHandle_t xSensorEvent;
xSensorEvent = xEventGroupCreate();

// 传感器任务:数据就绪时设标志位
xEventGroupSetBitsFromISR(xSensorEvent, BIT_TEMP_READY, NULL);

// 处理任务:等温度 AND 湿度都就绪(阻塞等待)
xEventGroupWaitBits(xSensorEvent, BIT_TEMP_READY | BIT_HUM_READY,
                    pdTRUE,   // 读完清零
                    pdTRUE,   // WaitAll=true,两个都来才继续
                    portMAX_DELAY);
IPC 组件速查表
| 组件 | 同步方向 | 传递数据 | 典型场景 |
|---|---|---|---|
| 二值信号量 | 通知 1 个事件 | ❌ | "数据到了"、"定时器到点" |
| 计数信号量 | 资源计数 | ❌ | 缓冲区剩余空间 |
| 互斥量 | 保护资源 | ❌ | 打印日志、改共享变量 |
| 消息队列 | ✅ | ✅(结构体) | 命令下发、数据传递 |
| 事件标志组 | 多事件组合 | ❌ | "A 和 B 都来才处理" |
| 任务通知 | 1 对 1 | ✅(一个字节) | 唤醒指定任务(比信号量更轻) |
三、实战:Linux 用户态如何模拟 RTOS?
💡 本节用 车载 TBox 项目代码做示例——它运行在 Linux 用户态,却实现了 RTOS 的核心机制。读完你会发现 RTOS 思维其实无处不在。
3.1 项目的"软 RTOS"架构
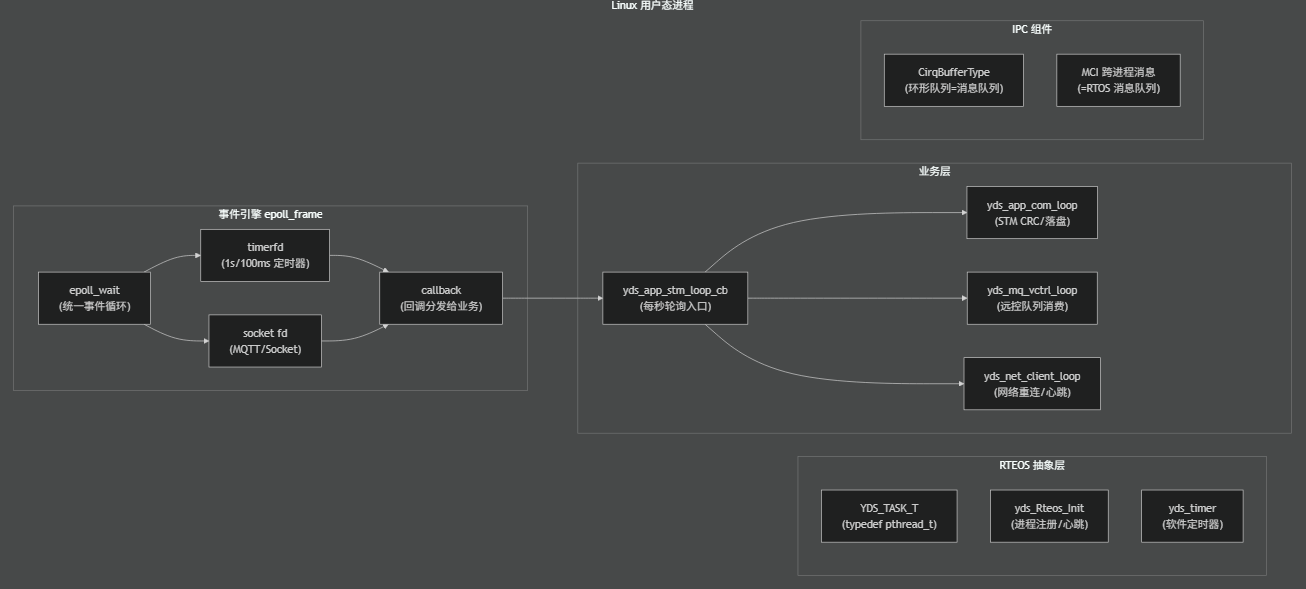
3.2 任务 = pthread(pthread_create)
// 项目的"软 RTOS"用 pthread 代替 RTOS 任务
res = pthread_create(&threadId, NULL, epoll_framew_workThread, NULL);
RTOS 里写 xTaskCreate(taskFunc, "epoll", 2048, NULL, 1, NULL),在这个项目里就是 pthread_create。原理一样:独立栈 + 独立 PC + 并发执行。
3.3 调度器 = epoll + timerfd(抢占式→事件驱动)
// 这就是项目的"调度器"
while (1) {
    // epoll_wait 阻塞等待所有事件
    int n = epoll_wait(epfd, events, MAX_EVENTS, -1);

    for (int i = 0; i < n; i++) {
        if (events[i].data.fd == timerfd_1s) {
            // 1秒定时器 → 调所有每秒周期任务
            yds_app_stm_loop_cb();
        } else if (events[i].data.fd == mqtt_socket) {
            // MQTT 有数据 → 回调业务层
            net_mq_message_callback(...);
        } else if (events[i].data.fd == gb_socket) {
            // Socket 有数据 → 回调业务层
            net_sock_message_callback(...);
        }
    }
}
对比 RTOS 的调度:
| RTOS 做法 | 本项目做法 | 等价关系 |
|---|---|---|
xTaskCreate 创建任务 | pthread_create 创建工作线程 | 任务=线程 |
| 定时器 tick | timerfd | 心跳节拍 |
| 调度器选中就绪任务 | epoll_wait 返回事件 | 事件驱动调度 |
| ISR → 唤醒任务 | epoll 事件 → 回调函数 | 事件→响应 |
3.4 互斥量 ≈ pthread_mutex(推断)
项目记忆里确认了任务类型抽象:
// include/yds_rte.h:159 —— 已验证的 typedef
typedef pthread_t          YDS_TASK_T;  // 任务 = pthread
互斥量/信号量的封装同理(RTEOS 层会对 pthread_mutex_t / sem_t 做同样的类型抽象,这是嵌入式 Linux 项目的通用模式)。业务层统一用 yds_mutex_create / yds_mutex_lock 等封装函数,底层映射到 pthread 原语。
3.5 消息队列 = CirqBufferType
代码位置: 多处(远控队列、盲区补发队列、闹钟队列)
// 环形队列 ≈ RTOS 消息队列
CirqBufferType vctrl_req_Buffer;

// 入队 = xQueueSend
CirqBuffPush(&vctrl_req_Buffer, &vctrl_req, 1);

// 出队 = xQueueReceive
CirqBuffPop(&vctrl_req_Buffer, &vctrl_req_send, 1);
3.6 阻塞等待 = timerfd + epoll
RTOS 里任务阻塞等数据:
// RTOS 写法
xQueueReceive(xCmdQueue, &cmd, portMAX_DELAY);  // 阻塞等
项目里的等价做法:
// 项目写法:epoll 阻塞等事件 → 有事件就处理
// 没有事件就一直 sleep(epoll_wait 阻塞)
while (1) {
    int n = epoll_wait(epfd, events, MAX_EVENTS, -1);  // 阻塞
    for (int i = 0; i < n; i++) {
        if (events[i].data.fd == cmd_queue_fd) {
            CirqBuffPop(&vctrl_req_Buffer, &cmd, 1);  // 取数据
        }
    }
}
四、经典踩坑:优先级反转(Priority Inversion)
4.1 火星探路者号事故(1997)
1997 年 NASA 火星探路者号降落火星后,经常出现全系统重启的故障。原因就是优先级反转:
优先级 H/M/L
H = 高优先级(数据传输)
M = 中优先级(大气科学传感器)
L = 低优先级(气象数据收集)

时间线:
1. L 拿到 mutex
2. H 要这个 mutex → 阻塞等 L
3. M 来了(优先级比 L 高)→ 抢占 L
4. M 一直跑 → L 永远得不到 CPU → H 永远阻塞
5. 看门狗超时 → 系统重启
低优先级任务被中优先级任务间接阻塞,高优先级任务反而等不到。这就是优先级反转。
4.2 怎么解?—— 优先级继承
互斥量(Mutex)自动做这件事:当高优先级任务要一个被低优先级任务持有的互斥量时,低优先级任务的优先级临时提升到和高优先级一样,直到释放互斥量再恢复。
优先级 H/M/L

时间线(有优先级继承):
1. L(1) 拿到 mutex
2. H(3) 要这个 mutex → L 优先级临时提升到 3(继承)
3. M(2) 来了 → 3 > 2,M 抢不走 L!
4. L 继续跑 → 释放 mutex → L 回到优先级 1
5. H 拿到 mutex → 继续跑
4.3 所以为什么必须用 Mutex 不用信号量?
因为二值信号量没有优先级继承!如果你用信号量保护共享资源,就会复现火星探路者号的 bug。保护共享资源 = 必须用互斥量,这是 RTOS 界的铁律。
五、常见 RTOS 对比
| RTOS | 厂商/开源 | 核心优势 | 典型应用 |
|---|---|---|---|
| FreeRTOS | Amazon(原 Richard Barry) | 最轻量、最流行、文档最好 | 单片机/MCU |
| RT-Thread | 中国开源社区 | 国产开源、组件丰富、社区活跃 | 物联网/国产芯片 |
| uC/OS | Micrium | 教科书级、认证严格 | 工业级/军工 |
| QNX | BlackBerry | 硬实时认证、POSIX 兼容 | 汽车/医疗 |
| VxWorks | Wind River | 硬核实时、行业标杆 | 航空航天/导弹 |
| HarmonyOS RTOS | 华为 | 国产、分布式、面向 IoT | 鸿蒙生态 |
| Zephyr | Linux Foundation | 开源、多架构支持 | IoT/低功耗 |
FreeRTOS vs RT-Thread(新人常纠结的选择)
| 维度 | FreeRTOS | RT-Thread |
|---|---|---|
| 许可证 | MIT(商业友好) | Apache 2.0 |
| 资源占用 | ~6KB ROM | ~10KB ROM |
| 文档 | 官方文档极好 | 中文文档极好 |
| 组件生态 | 需自己装 | 内置 shell/FS/网络栈 |
| 开发体验 | 裸 C | 裸 C + POSIX 风格 |
| 社区 | 全球最大 | 国内活跃 |
| 推荐人群 | 学 RTOS 原理首选 | 国产芯片项目首选 |
六、实战示例:FreeRTOS 最小系统
一个多任务小程序
#include "FreeRTOS.h"
#include "task.h"
#include "queue.h"
#include "semphr.h"

// 全局变量
QueueHandle_t xCmdQueue;
SemaphoreHandle_t xSensorMutex;

// 任务1:LED 闪烁(低优先级)
void led_task(void *pvParameters) {
    while (1) {
        vTaskDelay(pdMS_TO_TICKS(500));
        printf("LED toggle\n");
    }
}

// 任务2:传感器采集(中优先级)
void sensor_task(void *pvParameters) {
    int sensor_value;
    while (1) {
        // 用互斥量保护共享资源
        xSemaphoreTake(xSensorMutex, portMAX_DELAY);
        sensor_value = read_sensor();
        xSemaphoreGive(xSensorMutex);

        vTaskDelay(pdMS_TO_TICKS(100));
    }
}

// 任务3:命令处理(高优先级)
void cmd_task(void *pvParameters) {
    char cmd[32];
    while (1) {
        // 阻塞等命令(队列无数据时让出 CPU)
        xQueueReceive(xCmdQueue, cmd, portMAX_DELAY);
        printf("CMD: %s\n", cmd);
    }
}

// 入口
int main(void) {
    // 1. 创建 IPC
    xCmdQueue = xQueueCreate(10, 32);
    xSensorMutex = xSemaphoreCreateMutex();

    // 2. 创建任务(优先级 1~3,3 最高)
    xTaskCreate(led_task,     "LED",     256, NULL, 1, NULL);
    xTaskCreate(sensor_task, "Sensor",  256, NULL, 2, NULL);
    xTaskCreate(cmd_task,    "CMD",     512, NULL, 3, NULL);

    // 3. 启动调度器(永不返回)
    vTaskStartScheduler();

    // 永远不会到这里
    while (1);
}

// ISR 里收数据 → 发队列
void UART2_IRQHandler(void) {
    if (UART2->SR & USART_SR_RXNE) {
        char ch = UART2->DR;
        static char cmd_buf[32];
        static int idx = 0;
        if (ch == '\n') {
            cmd_buf[idx] = '\0';
            xQueueSendFromISR(xCmdQueue, cmd_buf, NULL);  // 发队列
            idx = 0;
        } else {
            cmd_buf[idx++] = ch;
        }
    }
}
编译 + 烧录 + 运行
# FreeRTOS 通常和 BSP 一起打包
cd FreeRTOS/Demo/CORTEX_M4F_STM32F407ZG-SK
make
# 用 ST-Link / OpenOCD 烧录
openocd -f stm32f4discovery.cfg \
  -c "program RTOSDemo.elf verify reset exit"
七、RTOS 开发避坑清单
| # | 坑 | 后果 | 解法 |
|---|---|---|---|
| 1 | ISR 里写 vTaskDelay / xQueueReceive | 硬 Fault / 死循环 | ISR 只能用 *FromISR 版本或极短操作 |
| 2 | 用信号量保护共享资源 | 优先级反转 | 必须用互斥量 |
| 3 | 任务栈太小 | HardFault(栈溢出被当成野指针) | 调试器看 stack watermark,留 20% 余量 |
| 4 | 长时间持有互斥量 | 高优先级任务饿死 | 只锁必要范围,尽快释放 |
| 5 | 忘记检查 pvPortMalloc 返回值 | 空指针崩溃 | 嵌入式内存紧张,malloc 可能返回 NULL |
| 6 | 在任务里调用阻塞式 ISR API | 任务卡死 | 任务是阻塞的,ISR 不能阻塞 |
| 7 | 任务名和优先级冲突 | 行为不可预测 | 保证唯一任务名、不随意改默认优先级 |
| 8 | 队列/信号量没创建就用 | 空指针崩溃 | 初始化顺序:IPC → 任务 → 启动调度 |
| 9 | 栈上放大数组 | 栈溢出(任务栈通常 1-4KB) | 大数组放堆或全局区 |
| 10 | 用 printf 做日志 | 阻塞 + 占 CPU | 嵌入式用环形缓冲区 + 异步日志(RTOS 经典模式) |
八、速记表
| 要干嘛 | 找什么 |
|---|---|
| 创建任务 | xTaskCreate |
| 创建互斥量 | xSemaphoreCreateMutex |
| 创建消息队列 | xQueueCreate |
| 任务延时 | vTaskDelay / vTaskDelayUntil |
| 阻塞等信号量 | xSemaphoreTake |
| 阻塞等队列 | xQueueReceive |
| ISR 里发信号量 | xSemaphoreGiveFromISR |
| ISR 里发队列 | xQueueSendFromISR |
| 启动调度器 | vTaskStartScheduler |
| 挂起/恢复任务 | vTaskSuspend / vTaskResume |
| 查栈剩余 | uxTaskGetStackHighWaterMark |
| 查系统运行时间 | xTaskGetTickCount |
总结
RTOS 的核心思维其实很简单:
- 把一个大 while(1) 拆成多个独立任务,各自跑各自的循环
- 每个任务只有两种状态:要么在干活,要么在等东西(阻塞时让出 CPU)
- 调度器只做一件事:谁有资格上 CPU 就让谁上
剩下的——信号量、互斥量、队列、事件组——都是为了让任务之间能"好好聊天、好好排队"。
而 Linux 用户态的"软 RTOS"项目(比如 AP_N725_4g),本质上是用 epoll + pthread + 环形队列,在 Linux 进程里重建了一套 RTOS 的调度模型。这就是为什么理解了 RTOS 概念,再看任何异步/事件驱动系统(Node.js、Go goroutine、Reactor 模式)都能一眼看穿 —— 它们只是换了不同的壳,核心思维是一样的。
学 RTOS 不是为了去写单片机,而是为了学"如何让多个并发单元正确协作" —— 这个能力在任何后端、前端、嵌入式领域都通用。

openEuler 是由开放原子开源基金会孵化的全场景开源操作系统项目,面向数字基础设施四大核心场景(服务器、云计算、边缘计算、嵌入式),全面支持 ARM、x86、RISC-V、loongArch、PowerPC、SW-64 等多样性计算架构
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)