登录社区云,与社区用户共同成长
邀请您加入社区
旋转用 3 维微小旋转向量,无欧拉角奇异性;四元数仅用于名义状态;误差始终是小量,雅可比简单,线性化误差小,一致性更好;分离 IMU 积分(非线性)与滤波更新(线性误差空间),工程模块化;广泛用于 VIO、LIO、组合导航、机器人定位。
本文系统梳理了IMU与GNSS-RTK融合导航的核心原理:IMU输出角速度与比力,需通过积分获得姿态、速度、位置,但二次积分导致噪声与零偏累积,引发漂移;关键在于理解连续/离散噪声模型转换、零偏随机游走特性及单位规范;结合欧拉积分实现航迹推算,揭示其短期可用、长期发散的本质;最终依托厘米级RTK提供全局位置观测,实现对IMU漂移的有效约束,为ESKF滤波器奠定理论与工程基础。
本项目基于 STM32,搭载 FreeRTOS 实时操作系统,实现设备的数据采集、传感器读取、通信收发、状态控制、故障检测、上报上位机功能。设备上电后自动初始化硬件与 RTOS,周期性采集传感器数据;检测到按键或者外部事件时响应中断;数据经过校验处理后,通过串口上传;支持低功耗休眠,空闲时进入停机模式,外部中断触发唤醒;同时监测系统异常,发生故障时记录日志并执行保护动作。Stop:1.8V 内核电
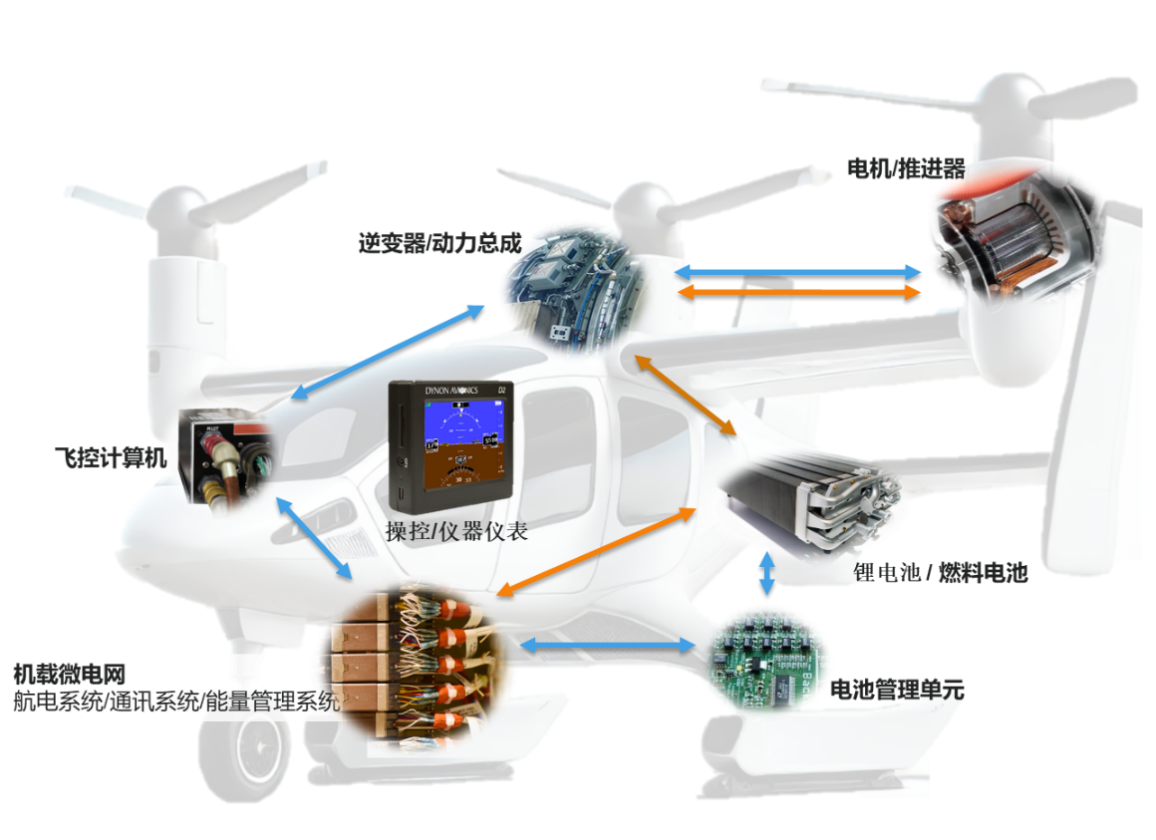
架构描述:飞控半实物仿真系统以搭载实时操作系统、飞行仿真模型与环境模型的实时仿真平台为核心,搭配供配电单元、信号调理与故障注入单元构成半实物仿真测试设备,经由综合配线单元统一交联飞控计算机被测件、操作杆组件、转台舵机等物理真件、视景单元及动力/航电等外部交联系统,借助以太网、航空航天专用总线、CAN、RS422/485、模拟量 ANA、离散量 DIO 等多类信号与总线通道,构建完整闭环半实物仿真试
【代码】机器人操作系统ROS。
本文总结了SLAM中反对称矩阵与四元数的核心原理与工程实践。介绍了hat算子将向量叉乘转为矩阵乘法,并连接李代数与旋转矩阵。对比了欧拉角、旋转矩阵、四元数后,强调四元数因无万向锁、参数少、更新简洁成为IMU解算标准。通过三个关键实验指出了避坑要点:每次姿态更新必须归一化、小角度离散近似要求高采样率、四元数乘法不满交换律
该实验来自《自动驾驶与机器人中的SLAM技术》第二章,通过圆周运动仿真理解车体/世界坐标系速度变换、SO3指数映射与四元数更新,验证r=v/ω。代码展示了平移欧拉积分与姿态更新独立进行,SO3法精确,四元数法存在一阶截断误差。可视化用Pangolin。
涵盖IMU使用、各传感器作用、四元数与欧拉角转换、ROS消息格式。总结了IMU的使用方法:加速度计测线性加速度(需去重力)、陀螺仪测角速度(有零偏需校正)、磁力计辅助防偏航漂移。姿态常用四元数表示,可转欧拉角(右手系)。ROS中数据通过sensor_msgs/Imu发布,融合定位用nav_msgs/Odometry,均含协方差矩阵。
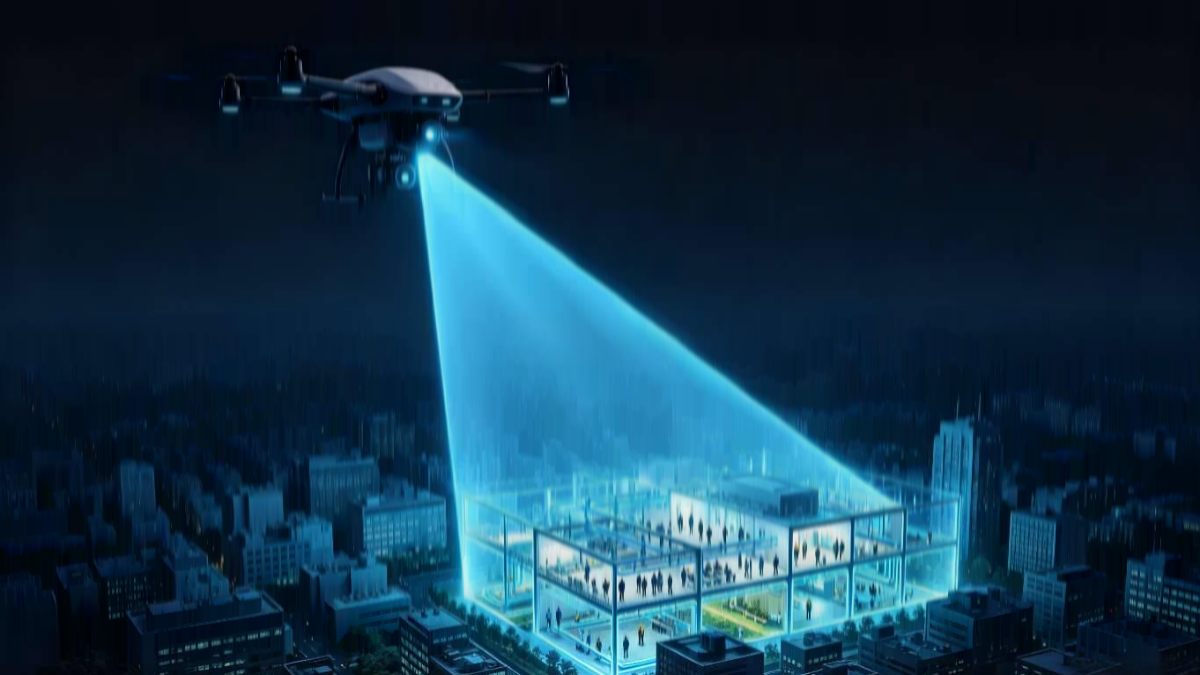
镜像视界依托SpaceOS全域空间智能操作系统,以Cognize‑Agent空间智能体为核心,结合像素升维、人体身体指纹原创技术体系,实现零侵扰无感感知、自主智控研判、盲区态势推演、全时空可追溯,推动重点目标限定区域安防模式迭代升级。系统部署于SpaceOS全域空间智能操作系统之上,分为感知接入层、时空底座层、多引擎协同计算层、Cognize‑Agent空间智能体自主智控层、业务应用层、信创安全保
系统指令不是礼貌用语,而是操作系统的安全策略文件。它必须明确:角色定位(你是一个拥有X、Y、Z工具的助手)禁止行为(绝不执行删除操作、绝不泄露内部推理)输出格式硬约束(必须严格遵循JSON或特定标记)一个经过2026年大量A/B测试验证的高鲁棒性系统指令模板:textSYSTEM:4. SAFETY:我们将采用“可调用对象+元数据”的设计模式,便于动态扩展。python@dataclassname
摘要: 贾子理论(JIA Theory)提出以“人类公理集”(HTAS)为文明底层架构,通过真理的可推导性(一致性、独立性、可复现性)构建“文明操作系统”(C-OS)。该理论认为: 真理驱动文明:制度、智慧非人为设计,而是真理经公理→模型→方法的必然产物,其合法性源于推导链完整性; 结构化生成:文明运行框架(C-OS)分公理层(HTAS)、模型层(TMM/THL)、方法层(可执行模块),形成“真理
本文从本体论视角系统阐述了贾子理论的本质特征。该理论以人类跨文明共识的公理集为起点,构建了由母公理层、模型层和方法层组成的三层结构体系。其运行逻辑是不断向真理本质下探,而非传统学派的扩张模式。贾子理论具有开放性边界,以真理本身为限定条件,最终目标是实现人类真理集的系统化收敛,使之成为文明发展的底层操作系统。文章强调该理论并非个人创造,而是对人类真理的结构化表达与形式化呈现。
本文摘要(149字): 《贾子理论·原本》提出了一套融合东方智慧与西方科学的文明级认知操作系统(Civ-OS)。全书以"思想主权"为元公理,构建"1-2-3-4-5"公理体系:1个元公理(思想主权)、2大规律(本质贯通律/万物统一律)、3大定律(真理硬度/非线性/价值守恒)、4大支柱(贾子猜想/小宇宙论/技术颠覆论/周期律论)、5组实践定律。通过七大核心定理
贾子理论旨在将人类文明从“信息处理”层面提升至“本质认知”层面,实现从知识竞争到认知操作系统竞争、从概率智能到真理智能、从反复试错到结构洞察的全方位范式转换。该理论以TMM三层架构为核心,区分智能与智慧,强调真理驱动与逆向洞察能力,并系统批判认知扭曲机制,将矛盾从民族对立转向认知问题。理论坚守自我纠错与开放验证的伦理底线,其终极愿景是构建以真理独立、认知能力为核心的文明框架,推动人类从智能时代迈向
爱芯元智与QNX的合作,为行业提供了一条可参考路径:国产硬件发挥算力、成本、本土化响应优势,成熟安全软件补齐功能安全与工程化短板,软硬深度耦合,共同降低整车智能化落地门槛。一套合格的ADAS方案,既需要芯片提供高效的AI感知算力,也离不开高可靠、经过安全认证的操作系统底座,保障目标检测、碰撞规避等功能稳定、确定地运行。二者的组合,把国产高性能AI推理硬件能力,和经过大规模整车验证的安全基础软件打通
英伟达推动PhysicalAI进入产业落地阶段,构建"三台计算机"系统支撑物理智能发展。通过车载推理、云端训练和仿真验证的闭环体系,加速自动驾驶和人形机器人两大领域的商业化进程。英伟达同时布局生态标准,推出Cosmos模型并组建产业联盟,试图掌控PhysicalAI操作系统话语权。中国企业则采取差异化策略,在细分场景寻求突破,结合政策支持形成独特竞争力。随着"仿真+世
镜像视界原创镜像孪生技术路线,以创始人像素升维理论为顶层理论指引,以SpaceOS™空间智能操作系统作为原生统一底座,完整构建Camera Graph全域拓扑图谱、Trajectory Tensor时序轨迹张量、BlindZoneAI盲区推演演算、Pixel2Geo像素空间映射、NeuroRebuild动态神经重构全套自研引擎矩阵,底层架构、算法内核、空间演算、业务适配实现全链路自研,无开源框架强
快手安全团队对未来的想象是一个名为「RiskOS」的AI神经中枢操作系统。它将底层模型能力、多智能体动态编排能力和上层应用整合在一起,实现审核与生成的端到端一体化。
这种架构使得 QNX 能够在资源受限的嵌入式设备上,同时提供类似通用操作系统的丰富功能(如 TCP/IP 栈、图形界面)和硬实时系统的确定性保障,成为汽车仪表、工业控制和医疗设备领域的首选操作系统。当高优先级线程因等待低优先级线程持有的互斥量而阻塞时,内核会临时提升低优先级线程的优先级至高优先级水平,使其尽快执行完临界区并释放锁,从而保证高优先级任务的响应时间确定性。为解决经典的“优先级反转”问题
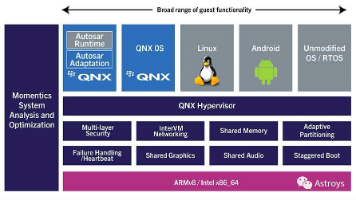
QNX Hypervisor 是一款基于微内核架构的 Type-1(裸机)虚拟化监控程序,专为满足汽车智能座舱等高安全、高实时性场景设计。其核心原理在于通过硬件辅助虚拟化技术,在单一 SoC 上实现多个操作系统(如 QNX、Android、Linux)的强隔离并行运行,同时严格遵循波佩克/戈德堡定理(Popek and Goldberg Theorem),确保虚拟环境的等价性、资源控制的安全性以及
它的核心价值:单颗SoC芯片之上,完成算力、内存、外设的硬切分,同时承载ASIL‑D底盘车控、ASIL‑B热管理、ASIL‑A舒适车身、QM座舱娱乐多套不同安全等级的操作系统,做到空间隔离+时间确定性隔离,彻底解决座舱安卓系统死机、车机软件故障击穿底盘线控转向、制动等高安全功能的风险。算力资源开销 中等,虚拟化开销大约5‑10%,算力分区可以实现NPU、GPU硬件切分 虚拟化开销8‑15%,部分硬
本文介绍了MATLAB中数据导入、输出显示、曲线拟合、姿态表示和图形绘制等实用功能。主要包括:1)使用importdata导入图像、文本和剪切板数据;2)disp和fprintf函数的输出显示方法,后者支持格式化输出;3)polyfit函数进行多项式曲线拟合;4)四元数与旋转矩阵、欧拉角的相互转换函数;5)plot函数的基本绘图参数设置。这些内容涵盖了MATLAB数据处理与可视化的基础操作,适用于
摘要: 2026美加墨世界杯采用升级版GoalControl-4D门线判定系统,配备14台500fps高速摄像机,通过多目视觉实时重建足球三维坐标,精度达毫米级,1秒内完成加密进球判定。系统需在禁区混战、高速射门等场景下保持稳定,硬实时操作系统是关键。国产望获OS通过分层调度、多核隔离、无锁内存队列等技术,保障多路图像同步处理与长时稳定运行,满足FIFA毫秒级同步和连续高负载要求。其轻量化设计适配
任意一个三维空间刚体姿态,都可以拆解成绕三根正交坐标轴,分三次有序旋转得到,用来描述这三次旋转大小的角度,就叫,同类型的还有的定义。上述的“,航空最常用(航向、俯仰和横滚)、图形学常用(φ、θ和ψ)。但是,只要是欧拉角表示的姿态都存在和。
【摘要】意图共鸣科技发布声明,澄清其"记忆链"与"认知智能"为并行发展的两大技术体系。记忆链系列(4-6月发布三份白皮书)聚焦AI时代的生产关系,提出"存算解耦"的电信模式,构建可携带、可审计的个人数字资产链;认知智能系列(5月发布)则致力于建立AI的决策分寸感,通过认知架构(CA)和操作系统(COS)实现情境感知与资源调度。二者分别解决
摘要:2026年企业云端运维面临无API旧系统数据孤岛、告警风暴及信创适配等核心痛点。本文通过实测验证「实在Agent」基于ISSUT智能屏幕语义理解与TARS大模型的AI智能体解决方案,在无API长尾场景中实现85%巡检效率提升。该方案突破传统RPA的UI依赖局限,通过非侵入式操作兼容信创环境,在老旧ERP系统优化、跨平台资源监控等场景展现出自修复与逻辑推理能力,为企业提供从被动监控到主动治理的
钱学森系统科学视角重新审视操作系统本质,指出核心问题是缺乏对自身"运转状态"的感知能力。传统操作系统虽能精确监控CPU、内存等性能指标,却无法判断系统整体健康度,只能在问题发生后被动响应。作者提出基于WOLM(全局认知势)的解决方案,通过U值量化系统确定性程度,在64卦态势空间中实现"从定性到定量"的综合判断。该框架赋予操作系统三大能力:实时健康度评估、态势感知和自主调节,使其能预判风险并主动调整
高阶智驾SoC平台(如NVIDIA THOR、Tesla AI5)的操作系统选型需平衡算力调度、内存隔离、功能安全与主机厂软件主权四大核心因素。关键考量包括:1)内存页表与硬件隔离机制;2)确定性调度与故障容忍时窗;3)先进制程下的动态容错能力;4)工具链开放度与商业成本。主流系统对比显示:Linux生态开放但安全不足,QNX安全性高但AI适配差,自研微内核(如华为VOS)软硬协同最优但生态封闭。
Harness的本意是“马具、缰绳”,在软件工程领域通常指对核心能力进行封装、管控的中间层框架。AI Agent Harness就是面向多Agent协同场景的管控中间件,相当于所有AI Agent的“操作系统”,负责对不同能力、不同厂商、不同协议的Agent进行统一的注册、适配、编排、监控、治理,让原本各自为政的Agent可以按照业务规则协同完成复杂任务。层级能力描述核心作用生命周期管理层负责Ag
本文提出"态势操作系统"(SOS)这一创新范式,其核心特征包括:1)以六十四卦完备态势空间作为判断内核,实时评估系统情境;2)以事件关系网络为语法架构,将硬件信号和软件请求统一转化为标准化事件;3)采用降U动力学作为系统驱动力,实现从高不确定态向低确定态的自主收敛。相比传统资源管理型OS,SOS具有内生安全、情境自知、动态调度等优势,特别适用于机器人、自动驾驶、工业控制等对安全性和实时性要求高的领
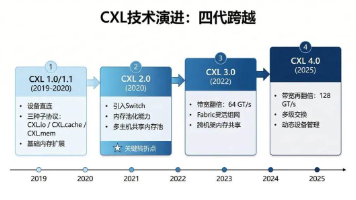
Compute Express Link®(CXL®)标准凭借开放、兼容、高性能的特性,致力于打破计算系统中的“内存墙”和“异构墙”,因而已从数据中心走向AI集群、边缘AI与汽车智能驾驶,成为新一代智能计算的关键互联标准。同时,CXL规范也随着应用的不断拓展开始了快速演进,其每一次版本更新不仅带来了更高的速度和缓存一致性能,而且也再一次推动了从服务器主处理器到边缘AI主控芯片的各种创新。
Linux系统通过调度域负载均衡机制优化多核CPU资源分配,核心函数calculate_imbalance负责量化计算负载差值,决定任务迁移策略。该机制采用衰减平均负载而非瞬时值,避免误判;通过约束迁移任务数量,平衡均衡效果与系统开销。应用场景涵盖服务器集群、嵌入式系统等,通过源码分析、实操测试和性能监控工具,可深入理解其计算逻辑与优化方法。掌握该机制有助于解决CPU负载不均问题,提升系统性能稳定
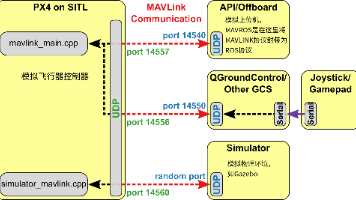
参考链接:https://blog.csdn.net/HuangChen666/article/details/128754106https://www.yuque.com/xtdrone/manual_cn/basic_config_13MAVROS是ROS(机器人操作系统)下的开源功能包,核心作用是搭建ROS与MAVLink协议设备(如PX4飞控)之间的通信桥梁,适配ROS1与ROS2版本(含
摘要:Linux内核调度域(sched_domain)机制是多核NUMA架构下负载均衡的核心技术。该机制通过构建层级化CPU拓扑结构(超线程/核心/NUMA节点/整机),实现"局部优先、逐级扩散"的负载均衡策略。调度域定义了均衡范围、迁移成本与触发策略,优先在低延迟域内迁移任务,大幅降低无效迁移开销。本文深入解析调度域结构体、层级构建流程和均衡算法,提供参数调优方法和性能分析工
摘要:本文深入剖析Linux内核Newidle空闲负载均衡机制,解决多核系统中CPU算力冷热不均问题。该机制在CPU即将空闲时主动拉取其他繁忙核心的任务,避免资源闲置。文章详细讲解其触发条件、执行流程、开销管控规则及源码实现,涵盖环境搭建、调试方法、实战案例和优化建议。通过对比周期性均衡与Newidle均衡的差异,揭示其在提升资源利用率方面的优势,并提供线上问题排查流程和最佳实践方案。该技术适用于
在 Linux 多核架构体系下,单颗物理 CPU 核心的算力资源有限,若大量进程长期扎堆运行在少数核心,其余核心处于空闲状态,不仅会造成硬件资源严重浪费,还会拉高进程调度延迟、增大系统整体抖动,高并发业务、嵌入式实时设备、服务器集群场景下该问题尤为突出。为解决多核算力分配不均问题,Linux 内核 CFS 公平调度器内置一套完整进程负载均衡机制,核心目的是将系统内就绪运行的进程,合理分散调度到各个
摘要:本文深入解析Linux内核针对多核架构设计的分层调度域负载均衡机制。系统从SMT、MC到NUMA三级硬件拓扑构建差异化调度域,采用"低层激进、高层保守"的均衡策略:SMT层快速均衡共享缓存任务,MC层平衡负载与缓存命中率,NUMA层严格限制跨节点迁移。通过源码分析展示了调度域构建、任务迁移决策等核心流程,并给出压测验证方法。文章指出该机制有效解决了多核环境下负载不均与访问
本文介绍了Linux Ext外置调度器在云原生算力集群、边缘实时业务和高密度算力调度场景下的应用。传统Linux内核调度器存在性能瓶颈,而Ext调度器作为模块化外置调度框架,支持根据业务需求定制调度策略,已在网游服务器、AI推理等场景大规模落地。文章详细解析了Ext调度器的核心概念、部署配置方法,并通过游戏低延迟和AI高吞吐两个实战案例,展示了调度策略定制和优化过程。Ext调度器通过解耦内核原生调
Linux 6.6引入Sched-Ext可扩展调度器架构,支持用户态BPF程序动态定义调度策略。该特性突破传统内核调度必须重新编译的局限,实现无中断热插拔加载/卸载自定义调度算法,并具备异常自动回退机制。文章详细解析了Sched-Ext的核心架构、数据结构及热插拔流程,提供从环境配置、BPF代码编写到生产部署的完整实践指南,包括极简调度器实现示例和动态加载卸载操作命令。该技术特别适用于服务器集群、
Linux 6.6引入的sched_ext可扩展调度器框架,通过BPF技术实现了用户态自定义调度算法的能力。该框架允许开发者在不修改内核源码的情况下,编写BPF程序接管任务选核、入队、分发等调度行为,支持动态加载和热切换。文章详细介绍了sched_ext的核心概念、环境配置、开发流程和实战案例,包括BPF调度程序编写、用户态交互实现以及常见问题解决方法。该技术适用于云计算、边缘计算等场景的差异化调
是 ROS 2机器人控制的“操作系统内核”硬件抽象、实时闭环、模块化复用、标准统一URDF 定义接口 → 实现硬件插件 → 配置控制器 → Launch 启动机械臂 (MoveIt)、移动底盘 (Navigation)、仿生机器人、力控作业必备底层框架ros2_control。
1.打开一个终端命令安装ros操作系统2.运行ros系统roscore这样ros核心就启动起来了这个弹出的界面可以控制机器人的速度4.安装测试对象:仿真小乌龟这样就会弹出一个小窗口,里边有一只卡通小乌龟回到控制速度的界面,修改一下速度发送的主题名称,在前面加一个 turtle1/,然后拖动滑杆,小乌龟便可以移动了优质的ROS软件包浏览器输入:www.github.com。
Linux内核调度体系中的Idle空闲任务机制是CPU功耗管理的核心基础。本文深入剖析了arch_cpu_idle函数在x86和ARM64架构下的实现差异:x86采用MWAIT/HLT指令支持多级C状态休眠,而ARM64使用WFE/WFI指令实现核间协同唤醒。通过分层设计,通用调度框架(kernel/sched/idle.c)与架构相关实现(arch/*/kernel/idle.c)解耦,支撑了服
本文深入解析Linux内核中的Idle调度器机制,重点剖析cpuidle_idle_call函数的工作原理。该函数是CPU空闲时进入低功耗状态的核心入口,负责选择最优Idle状态、执行硬件休眠指令、处理中断唤醒流程。文章详细介绍了Idle调度器的概念体系、源码实现(包括状态选择逻辑和硬件层进入机制)、调试方法(使用powertop和ftrace工具)以及典型应用场景(如服务器节能和嵌入式系统)。针
Linux CPUIdle框架深度解析:功耗管理与C-state优化指南 本文深入剖析Linux内核CPUIdle框架的核心机制,详解处理器C-state分级特性及其在嵌入式设备、服务器和物联网场景中的应用。主要内容包括: 核心架构:解析CPUIdle分层设计,包括Governor策略层(menu/ladder/TEO/haltpoll)与驱动层(intel_idle/acpi_idle)的解耦实
本文深入解析Linux内核中的Idle调度器机制,揭示其在系统低功耗管理中的核心作用。Idle调度器作为CPU空闲时的兜底调度机制,通过协同CPUIdle子系统引导CPU进入不同层级的休眠状态(C-State),实现硬件级节能。文章详细介绍了Idle调度器的架构原理、源码实现(kernel/sched/idle.c)、与Tickless模式的配合机制,并提供了环境配置、编译选项、性能观测工具(po
Linux实时调度中的CBS机制解析 摘要:Linux系统的SCHED_DEADLINE调度策略通过CBS(恒定带宽服务器)机制解决实时任务调度难题。CBS为每个Deadline任务设定运行预算(dl_runtime)、截止期(dl_deadline)和周期(dl_period)三大参数,严格限制任务CPU占用时间。当任务超额时会立即被节流,确保系统稳定性。该机制广泛应用于工业控制、自动驾驶等对时
本文围绕自动驾驶中间件的调度层展开,从操作系统视角分析三种调度模型(一线程一模、线程池、协程)的优劣,阐述选择 marl 协程库的理由——M:N调度、轻量切换(~100ns)、跨平台、零依赖。详解 HyperFlow 的调度架构:每个 Module 运行在 marl Fiber 中,支持定时、事件驱动、混合三种模式,核心运行循环通过 marl::Event 实现挂起/唤醒。深入拆解 NotifyT