登录社区云,与社区用户共同成长
邀请您加入社区
随着2027年端侧AI算力突破100 TOPS、低轨卫星星座大规模组网以及元宇宙与机器经济的兴起,传统操作系统以“人类操作应用”为中心的设计范式已难以应对新一代计算场景中多智能体协作、生理信号融合、断续连接容错、经济结算等复杂需求。本文围绕四个2027年创新计算机选题——NeuroOS 神经自适应个人计算中枢、BioSync 生物共生计算平台、QuantumMind 量子认知计算平台、AgentE
NeuroClaw智爪重构人机交互,以“意图理解”为核心,构建六维角色体系。系统通过多模态意图直译、跨设备任务接力、联邦算力调度与零知识安全机制,实现98%意图识别准确率与99.2%断点续行成功率。开发者生态活跃,日调用达8.4亿次,全球意图热力图揭示海外增长超41%。技术架构融合本地神经网络、联邦学习与动态调度,支撑高效、安全、可扩展的智能交互新范式。
量是否恒定数学原因p˙\dot{p}p˙✅LERP 是线性函数ωb\omega_bωb✅指数映射保持生成元不变ωs\omega_sωs✅绕固定轴旋转不改变轴方向插值方式角速度均匀?无奇异性?结果合法?四元数 SLERP✅✅✅旋转矩阵线性插值❌✅❌(需正交化)欧拉角线性插值❌❌(万向锁)⚠️(一般情况合法)p˙常数ωb常数ωs常数。
本文以通俗类比方式,串联机器人学中的坐标变换(旋转矩阵、欧拉角、四元数、齐次变换)与自动控制中的数学建模(拉氏变换、传递函数、闭环反馈),揭示“描述位置朝向”与“预测运动稳定性”的内在联系。通过快递地址与物流追踪的比喻,阐明从“算出目标”到“测量纠正”的闭环逻辑,并梳理关键概念、易错点与速查表,帮助初学者快速建立系统性认知。
本文总结了SLAM中反对称矩阵与四元数的核心原理与工程实践。介绍了hat算子将向量叉乘转为矩阵乘法,并连接李代数与旋转矩阵。对比了欧拉角、旋转矩阵、四元数后,强调四元数因无万向锁、参数少、更新简洁成为IMU解算标准。通过三个关键实验指出了避坑要点:每次姿态更新必须归一化、小角度离散近似要求高采样率、四元数乘法不满交换律
本文实现智能体就绪操作系统证据矩阵工具,完整说明输入校验、核心算法、自动化测试、离线报告、真实截图与使用边界,并提供已审核通过的同名 CSDN 源码资源。
> 直接回答:设备兼容性矩阵是一份按风险分级的移动端测试计划。它将“设备型号+操作系统版本”与屏幕形态、硬件能力、活跃设备占比、历史故障、版本改动和测试范围关联起来,用于决定哪些组合做完整回归、哪些只测核心链路、哪些进入观察名单。矩阵不是为了列出尽可能多的手机,而是为了让有限的测试资源优先覆盖更多真实用户,并控制业务影响最大的兼容性风险。本文范围:本文聚焦 Android 与 iOS Ap
本文介绍了傅里叶级数的复指数形式及其优势。核心是欧拉公式将三角函数转化为复指数形式,使得傅里叶级数可以统一表示为从负无穷到正无穷的求和。复指数形式具有三个主要特点:求和范围扩展、实信号的共轭对称性(正负频率系数互为共轭)、以及更本质的数学表达。这种形式统一了正弦和余弦函数,简化了正交性表达,与现代工程语言一致,并能更自然地反映频谱特性。特别指出,实信号的负频率分量只是正频率的镜像,二者组合构成实的
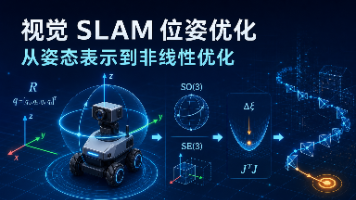
本文围绕视觉 SLAM 中“机器人如何表示位姿,又如何根据观测误差修正位姿”这一核心问题展开。从旋转矩阵、欧拉角、轴角、四元数和齐次变换入手,介绍三维姿态与坐标变换;进一步解释 \(SO(3)\)、\(SE(3)\) 及其李代数、指数映射和扰动模型,说明为什么位姿优化需要李代数;最后从残差与最小二乘出发,串联雅可比、Hessian、高斯—牛顿法和 LM 算法,并以重投影误差展示完整的位姿优化闭环,
一句话回顾:Eigen = "开箱即用的高性能线性代数中央厨房",用接近数学符号的 API,白嫖到 SIMD/表达式模板级别的性能,是 C++ 数值计算的首选库。上手路线建议先跑通第 5 步的解方程组示例,建立手感;用 Map 接上你项目里已有的 std::vector 数据;写一个矩阵乘法的对比测试,亲眼看到性能差距;再按需深入稀疏矩阵、几何模块(四元数/欧拉角)或张量模块。延伸阅读。
摘要:本文提出一种基于九章编程法的矩阵化操作系统框架,将传统指令流范式重构为三层确定性状态机模型。功能矩阵对内核服务进行四色分类(刚体、流态、转换层、接口层),演化框架将状态外置为池塘、操作为无状态机床、流程声明为物流计划表,控制框架通过中断等级映射驱动计划表执行。该架构在1200行C代码中实现核心功能,形式化证明其确定性、无副作用隔离和可验证性,从根本上解决传统内核状态弥散、控制流复杂和代码膨胀
本文介绍了四旋翼飞行器姿态控制中的坐标系定义与姿态表示方法。主要内容包括:导航坐标系(NED)与机体坐标系的定义及其转换关系;欧拉角表示法及其万向节锁问题;旋转矩阵的构建与应用;四元数的定义及其在姿态解算中的优势。文章还讨论了如何通过互补滤波融合传感器数据,解决陀螺仪积分漂移问题,实现高精度姿态解算。这些方法为飞行器的稳定控制提供了理论基础,其中四元数因其计算高效、无奇异性等特点成为现代飞控系统的
通过合理运用 GitHub Actions 的矩阵策略,开发者可以将数百行重复的 CI 配置压缩为数十行,轻松实现多操作系统、多语言版本乃至多数据库的并行集成测试。配合精细化的依赖缓存机制,能够将原本漫长的构建时间削减大半。在实际应用中,建议从基础的矩阵配置起步,逐步引入excludeinclude以及动态生成等高级特性,并辅以完善的失败策略与安全规范,从而打造出高效、可靠的企业级 CI/CD 流
同时,一个好的编排框架是可以换模型的——你可以在里面跑不同公司的模型权重与快照。用户真正的切换成本在编排框架这一层,而不在模型那一层。到 12 月,因为另一家有充沛的人才、算力和从模型到芯片再到云的全技术栈,共识又换了人;到了年初,又因为某个模型在没有范式变化的情况下,量变带来了体验上的质变,第三家成了收入和估值都领先的那个。半年时间,谁是最强模型这个问题的答案变了三次,这个速度本身就是一个模型本
当项目需要支持多版本运行时(如 Node.js 14/16/18)、多操作系统(Linux/Windows/macOS),或者需要部署到 dev/staging/prod 多个环境时,简单的顺序执行已经不够用了。GitHub Environments 是一个强大的部署管理功能,它允许你为不同的部署目标(如 dev、staging、prod)配置独立的环境变量、密钥(Secrets) 和保护规则(P
本文探讨了变分法与极值泛函的本质,提出其核心并非传统数学中的最值计算工具,而是无穷维双螺旋场中搜寻全局平衡稳态主干的择优体系。文章对比了课本视角与全域数学的通俗认知:传统观点将变分法视为微积分拓展工具,而全域数学则将其视为双螺旋场能量最低平衡主干的筛选机制。通过藤蔓生长的生活化比喻,阐释了泛函度量整条螺旋总累积量、变分进行微小扰动、欧拉方程作为稳态约束的本质,并指出最小作用量原理是全域演化的择优法
本文介绍了三维空间旋转的数学表示方法及其相互转换关系。主要内容包括:1) 欧拉角与旋转矩阵的相互转换,指出固定轴旋转与运动轴旋转顺序的等价性,并提供了避免欧拉角跳变的自定义转换代码;2) 轴角表示与旋转矩阵的转换关系,说明旋转轴对应特征值为1的特征向量;3) 四元数与欧拉角、旋转矩阵的转换公式;4) 方向余弦矩阵的概念。文章综合了多个参考来源,系统阐述了不同旋转表示方法之间的数学联系与实用转换技巧
小角度近似:θ≈0 时直接取反对称矩阵缩放。若t过小,换对角元最大分量计算避免除零。
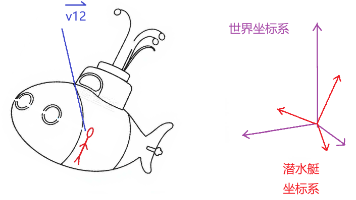
本文探讨了OpenGL编程中处理刚体转动时欧拉角的应用难点。通过潜水艇与人视线的类比场景,分析了内部坐标系转动与世界坐标系转动的关系。研究发现,利用线性代数的相似变换(RLR⁻¹)可将绕内轴的旋转等效转换为绕固定外轴的旋转,从而简化计算。这一转换的关键在于:当局部坐标系旋转R后,其内部变换L在世界坐标系中表现为RLR⁻¹的形式。该结论为解决刚体转动中坐标系变换问题提供了理论依据。
本文对比了经典欧拉角与航空航天领域使用的泰特-布莱恩角两种旋转表示方法。经典欧拉角采用z-x-z旋转顺序描述刚体的自转、进动和章动,适用于陀螺、天体运动等物理问题;而泰特-布莱恩角采用x-y-z等旋转顺序定义的偏航、俯仰和横滚角,更适合描述飞机等飞行器的姿态。两者虽然都用于三维旋转描述,但旋转顺序和物理意义存在本质区别,在应用时需注意区分以避免混淆。
依托镜像视界自研分布式授时内核+Space-Time国产私有授时协议,TimeSync™精密时序同步引擎打破行业域外协议受控、时序精度不足、单点授时宕机三大技术桎梏,攻克纳秒全域对齐、恶劣工况稳时、跨引擎时序同源三大核心难题,构建自主可控、防篡改、高可靠、免运维、全域适配新一代国产化可信时序基座体系。作为SpaceOS™全域空间智能操作系统底层时序基座引擎,双向联动其余七大业务引擎,统一全域采样、
依托镜像视界自研时空矩阵演算模型+国产化多模态归一架构,MatrixFusion™矩阵多视融合引擎打破行业独立像素拼接技术桎梏,攻克拓扑联动自适应融合、多源异构感知同源融合、融合内核国产化替代三大核心难题,搭建时序对齐、色彩同源、边界顺滑、安全可控全域实景融合体系。作为SpaceOS™全域空间智能操作系统中层视觉渲染核心引擎,承接底层空间坐标、组网链路算力,赋能上层实景重构、时空决策研判业务,八大
阶段核心公式/操作物理/数学意义广义坐标选取n3N−mn = 3N - mn3N−m,独立、完备、便利从约束与自由度出发,避免冗余坐标拉格朗日建模LT−VLT−V,代入欧拉-拉格朗日方程从能量出发,避免繁琐受力分析线性化小角度近似sinθ≈θsinθ≈θ在目标平衡点附近用线性系统逼近,复杂模型可采用泰勒一阶展开状态空间x˙AxBux˙AxBu高阶 ODE(常微分方程) 转为一阶矩阵形式LQR 指
本文从幂级数定义出发,系统阐述了指数函数从实数到复数再到矩阵的推广过程。首先介绍了实数域上指数函数的极限定义和泰勒展开形式,指出幂级数定义在推广中的核心作用。随后详细讨论了复指数函数(欧拉公式)和矩阵指数的定义与性质。通过微分方程和差分方程两个具体案例,展示了如何利用特征值/特征向量方法和矩阵指数求解线性系统。最后总结指出,幂级数定义保持了指数映射在实数、复数和矩阵上的一致性。全文以统一视角揭示了
团队深耕空间计算核心技术研发,构建全栈自主可控的 SpaceOS™空间智能操作系统,形成从理论到工程的完整技术闭环镜像视界。首创 **Pixel-to-Space(像素到空间)** 技术路线,通过 Pixel2Geo™引擎将普通监控视频像素直接解算为真实三维空间坐标,建立 “像素即坐标” 的全新计算范式,彻底摆脱传统方案对 GPS、北斗或标签设备的依赖镜像视界。这一路径突破,为数字孪生与视频孪生从
RPA 自动化的尽头,拼的绝不是谁能写出更复杂的 XPath,而是对浏览器底层内核、网络通信协议、以及服务器系统资源的极致掌控力。从指纹隔离防风控,到事件驱动防卡死,再到今天的算力极限压榨。构建一套成熟的店群流水线,是一场跨越软件工程与逆向对抗的修行。各位技术同仁,你们在部署大规模爬虫或自动化集群时,是如何解决 V8 引擎内存泄漏和高频并发下的 CPU 上下文切换问题的?欢迎在评论区留下你的硬核见
本文说明用 Thomson 球面采样思想对三维旋转矩阵R∈SO3的采样,并解释为什么它比“直接对三个欧拉角均匀采样”更适合生成近似均匀的旋转样本。代码在本文末尾。
从依赖人海战术的“人拉肩扛”,向“RPA多开防泄密引擎”转型,是每一个店群卖家走向规模化、正规化盈利的必经之路。过去你想多开 20 个店,要头疼去哪里招人、怕人学了技术跑路。现在,扩大规模只不过是控制台上多勾选几个店铺,所有的核心资产永远锁死在老板自己的服务器里。当繁琐的数据核算与机械操作被高并发软件安全接管,你和核心团队才能真正腾出精力,去死磕优质供应链、洞察平台的新规与流量红利。
市面上很多简陋的店群辅助软件,往往采用的是“明文裸奔”的串行模式。员工不仅能在前端看到所有的账号密码和底层核价逻辑,而且面对几十个店铺的海量并发请求时,软件只能一个一个店铺轮流处理,极易造成订单处理超时。我所推崇的多浏览器并发架构,其核心差异在于“全景式并行”与“核心逻辑的黑盒化封装”。简单来说,系统能够在底层服务器上,瞬间开辟出几十个相互物理隔离、绝对安全的虚拟浏览器沙盒(从根本上斩断店铺间的风
市面上常见的辅助工具,其运行逻辑大多是“单线串行”:控制鼠标在屏幕上登录 A 店铺,处理完订单后退出,再去登录 B 店铺。这种排队干活的模式,面对瞬息万变的庞大店群无异于杯水车薪。现代化的多浏览器并发架构,其核心优势在于“瞬间克隆”与“并行计算”。系统能够在服务器底层,瞬间开辟出数十个互相物理隔离、绝对安全的虚拟浏览器沙盒。紧接着,系统向这些沙盒中同时派发数十个不知疲倦的“影刀数字员工”。
本文系统梳理了计算机图形学中的核心变换技术,从二维到三维再到视图投影。主要内容包括: 二维变换基础:重点讲解旋转矩阵的正交特性(转置=逆)和平移引入的齐次坐标必要性; 三维变换扩展:在二维基础上增加Z轴,分析绕各轴旋转的矩阵差异,介绍欧拉角和四元数插值; 视图矩阵推导:通过"移动场景代替移动相机"的思路,分步构建平移和旋转矩阵,最终合并得到标准View矩阵,实现任意相机姿态到标